灵御 TA2 机器人
面向多场景远程作业的高性能双臂机器人
灵御 TA2 围绕视觉、控制与反馈构建远程操控闭环,支持操作员在满足网络条件的公网环境下远程控制异地机器人。双目视觉与低延迟图传辅助距离判断和动作控制;双臂协同支持抓取、搬运、接触式交互及多步骤作业;全向移动底盘支持机器人在狭窄空间和复杂路径中灵活移动。平台支持算力、软件与功能持续迭代升级,持续拓展机器人在不同场景下的作业能力。
配置矩阵
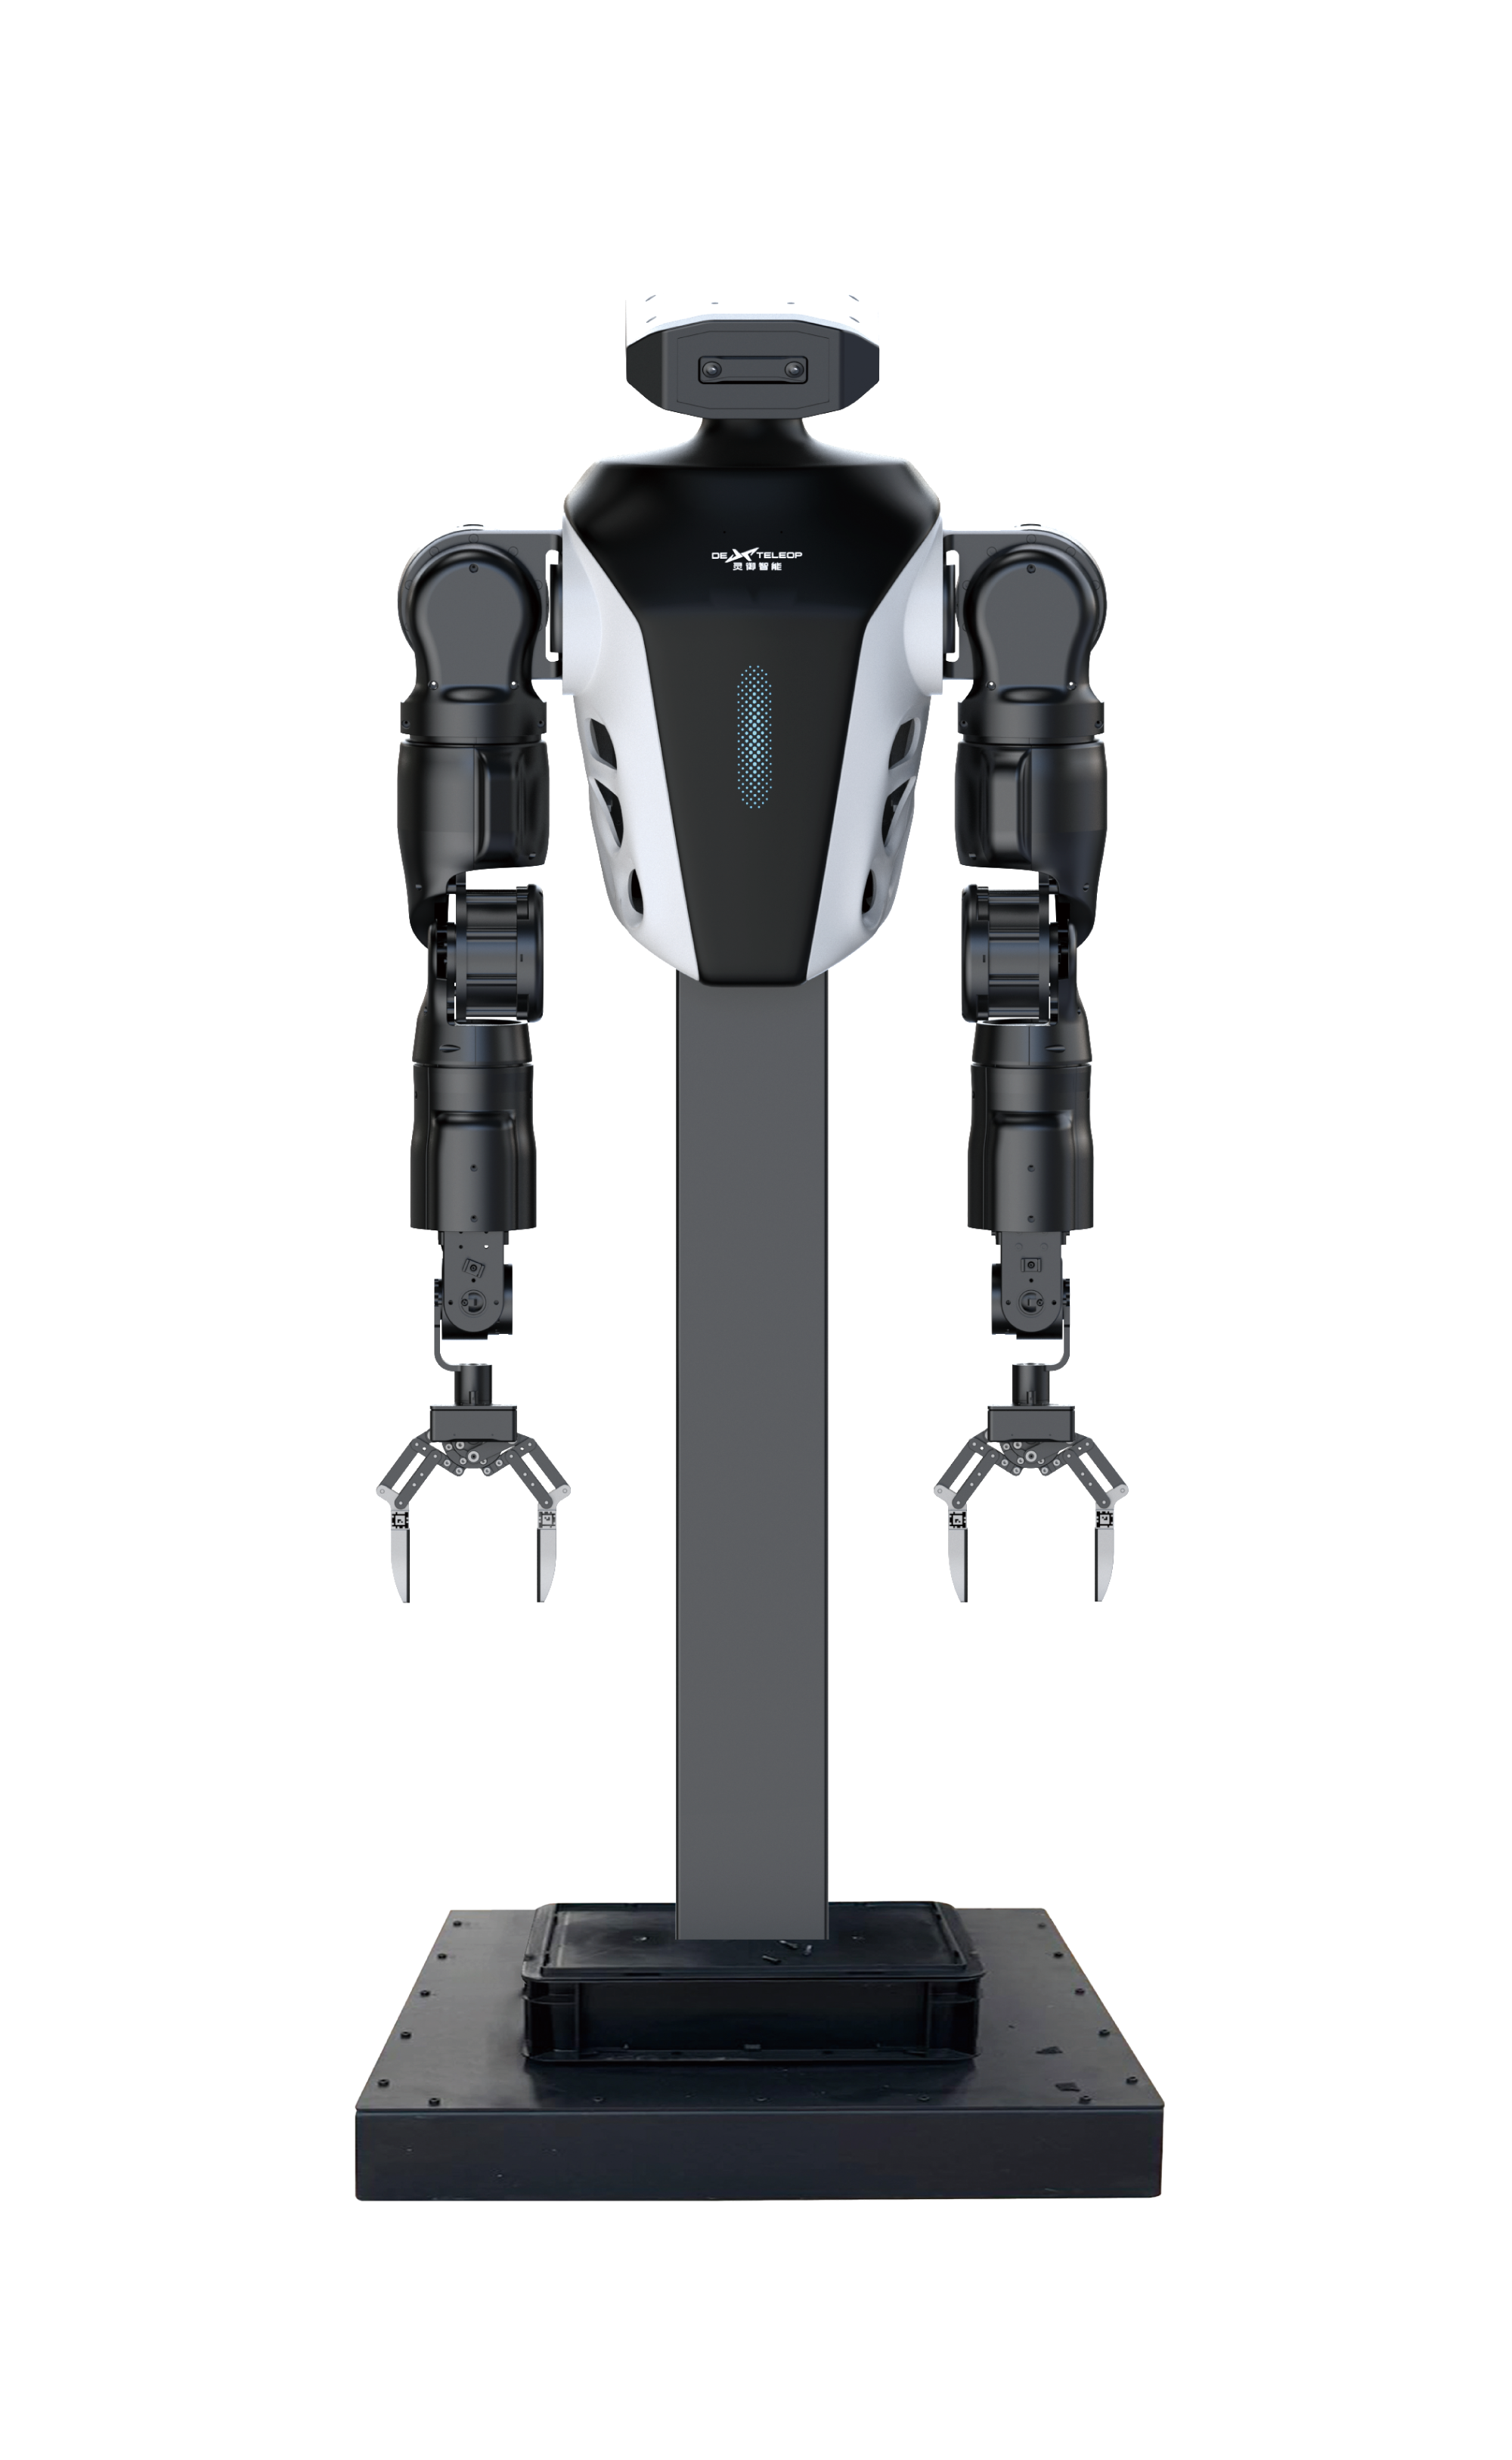
TA2 Lite
固定式底座
基础训练 / 标准化数据采集 / 任务验证
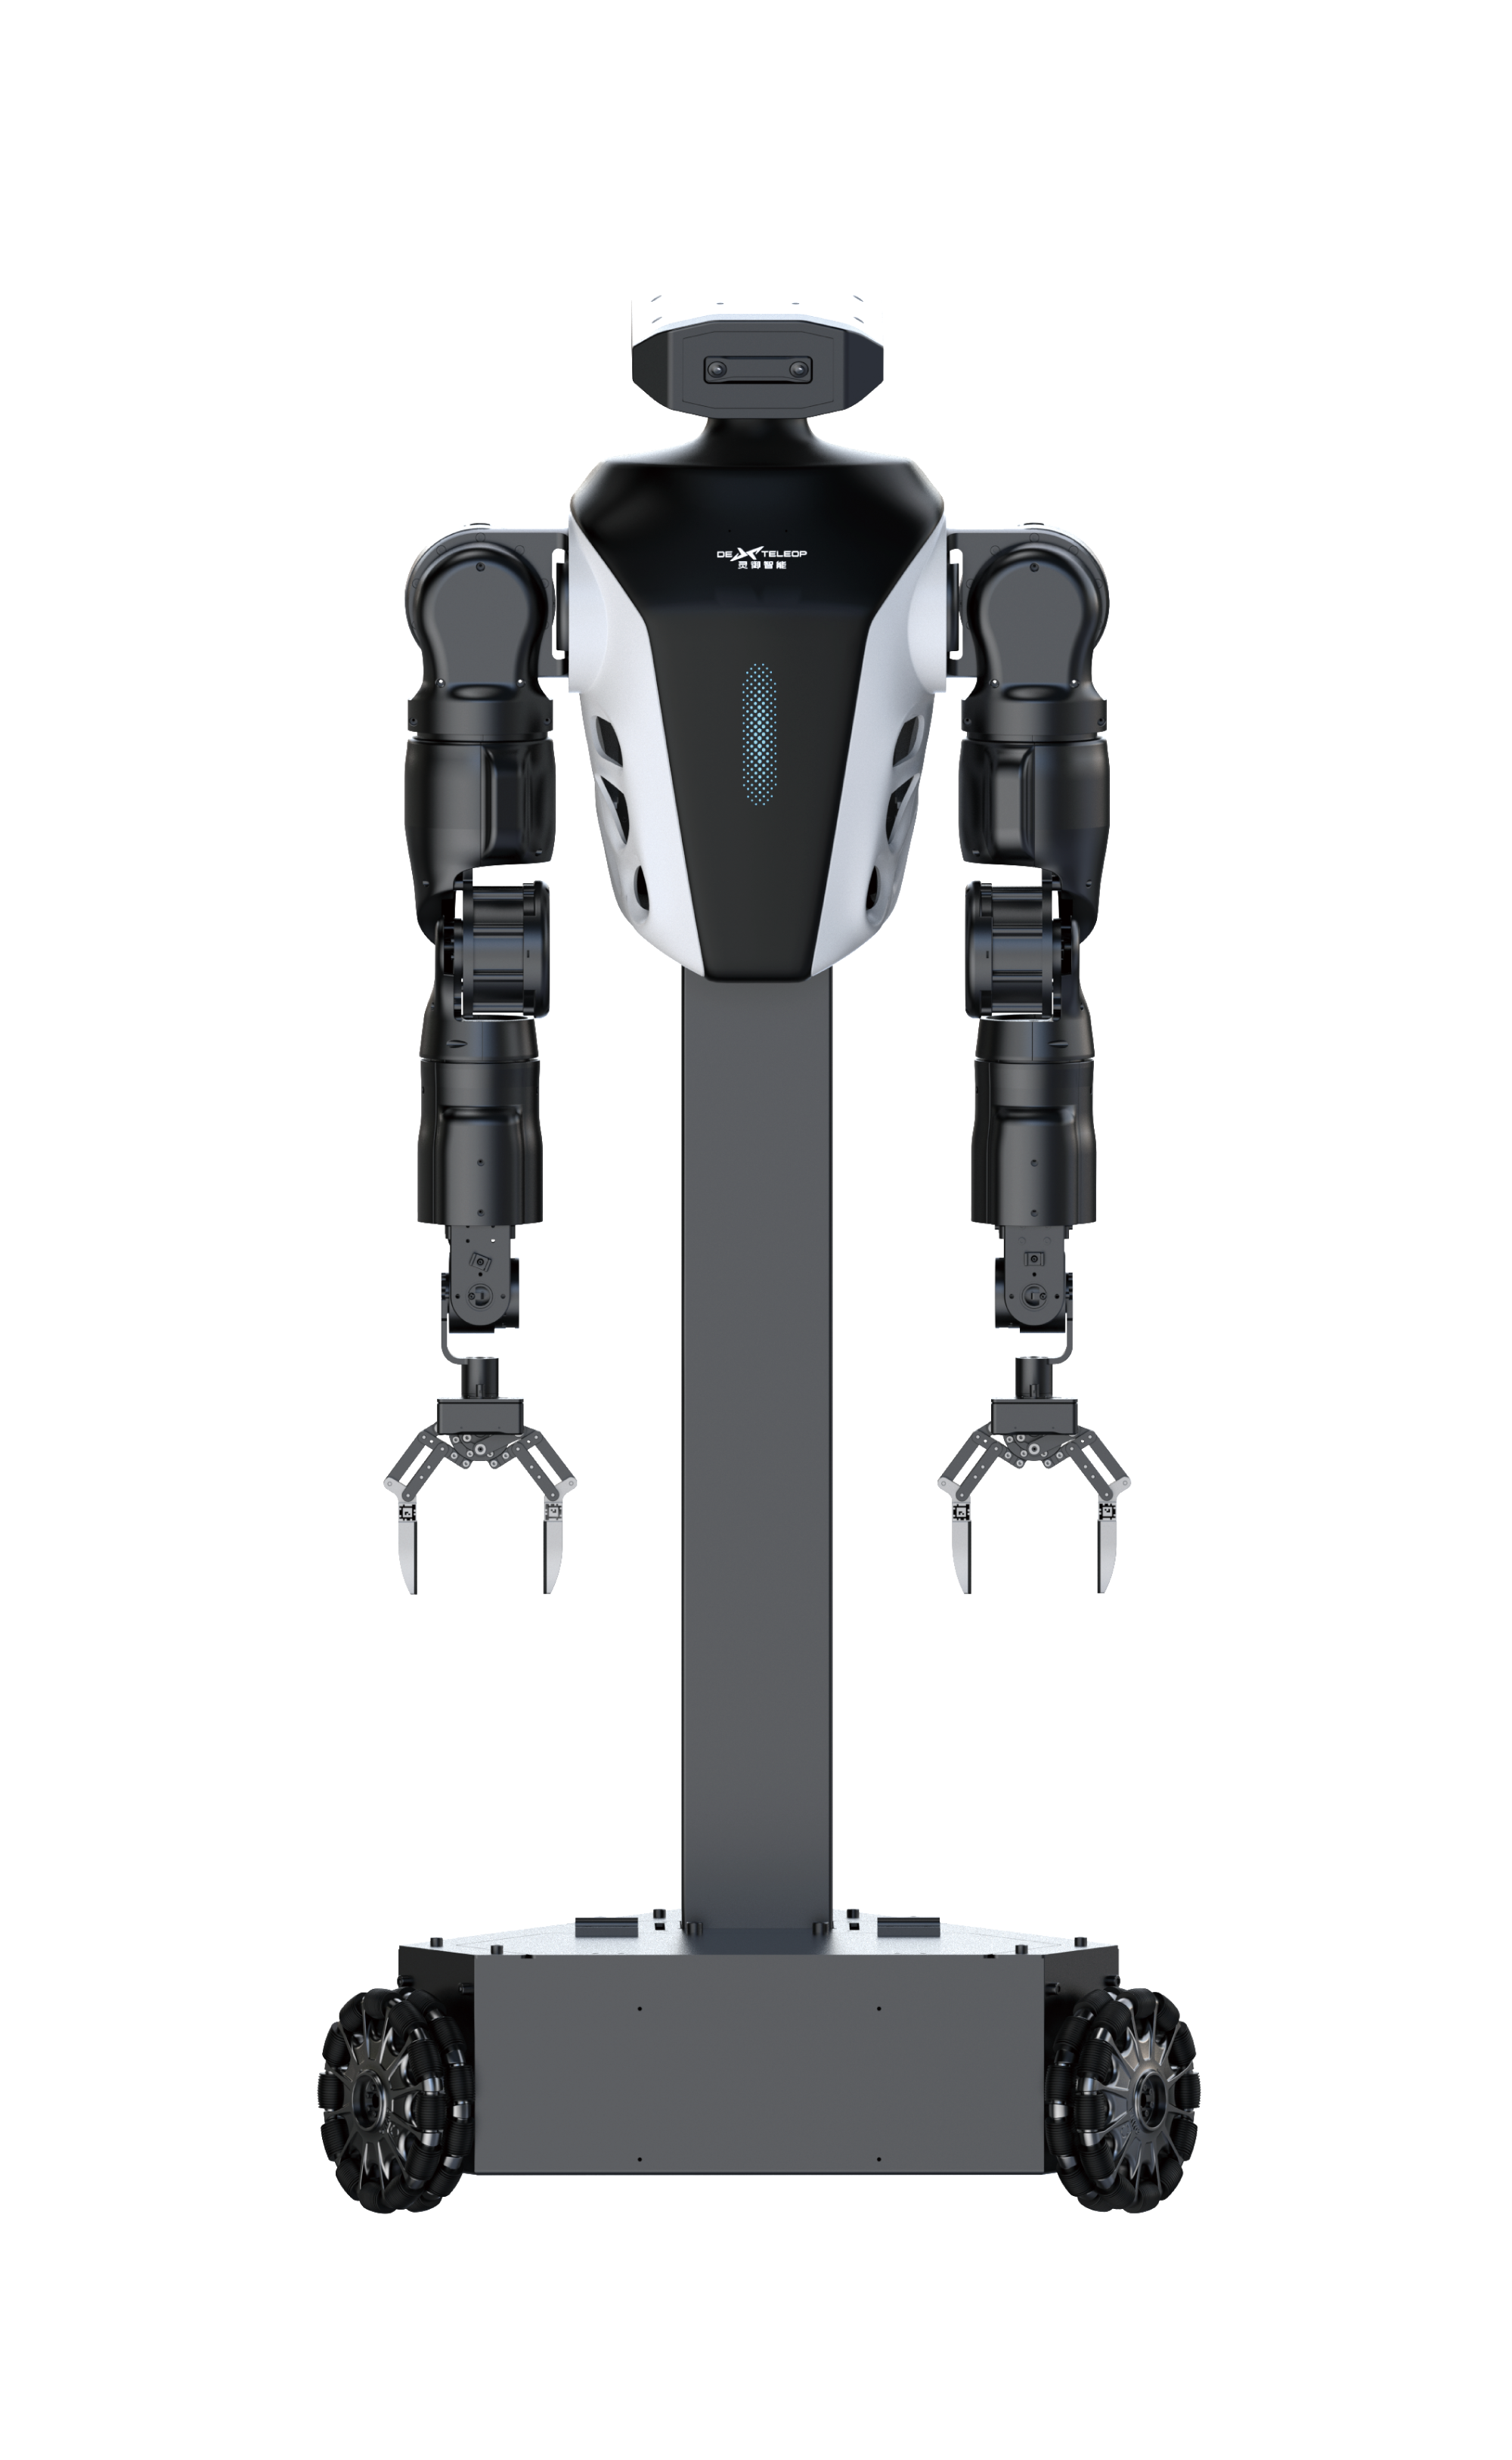
TA2 Standard
全向移动底盘
远程部署 / 场景试点 / 通用验证
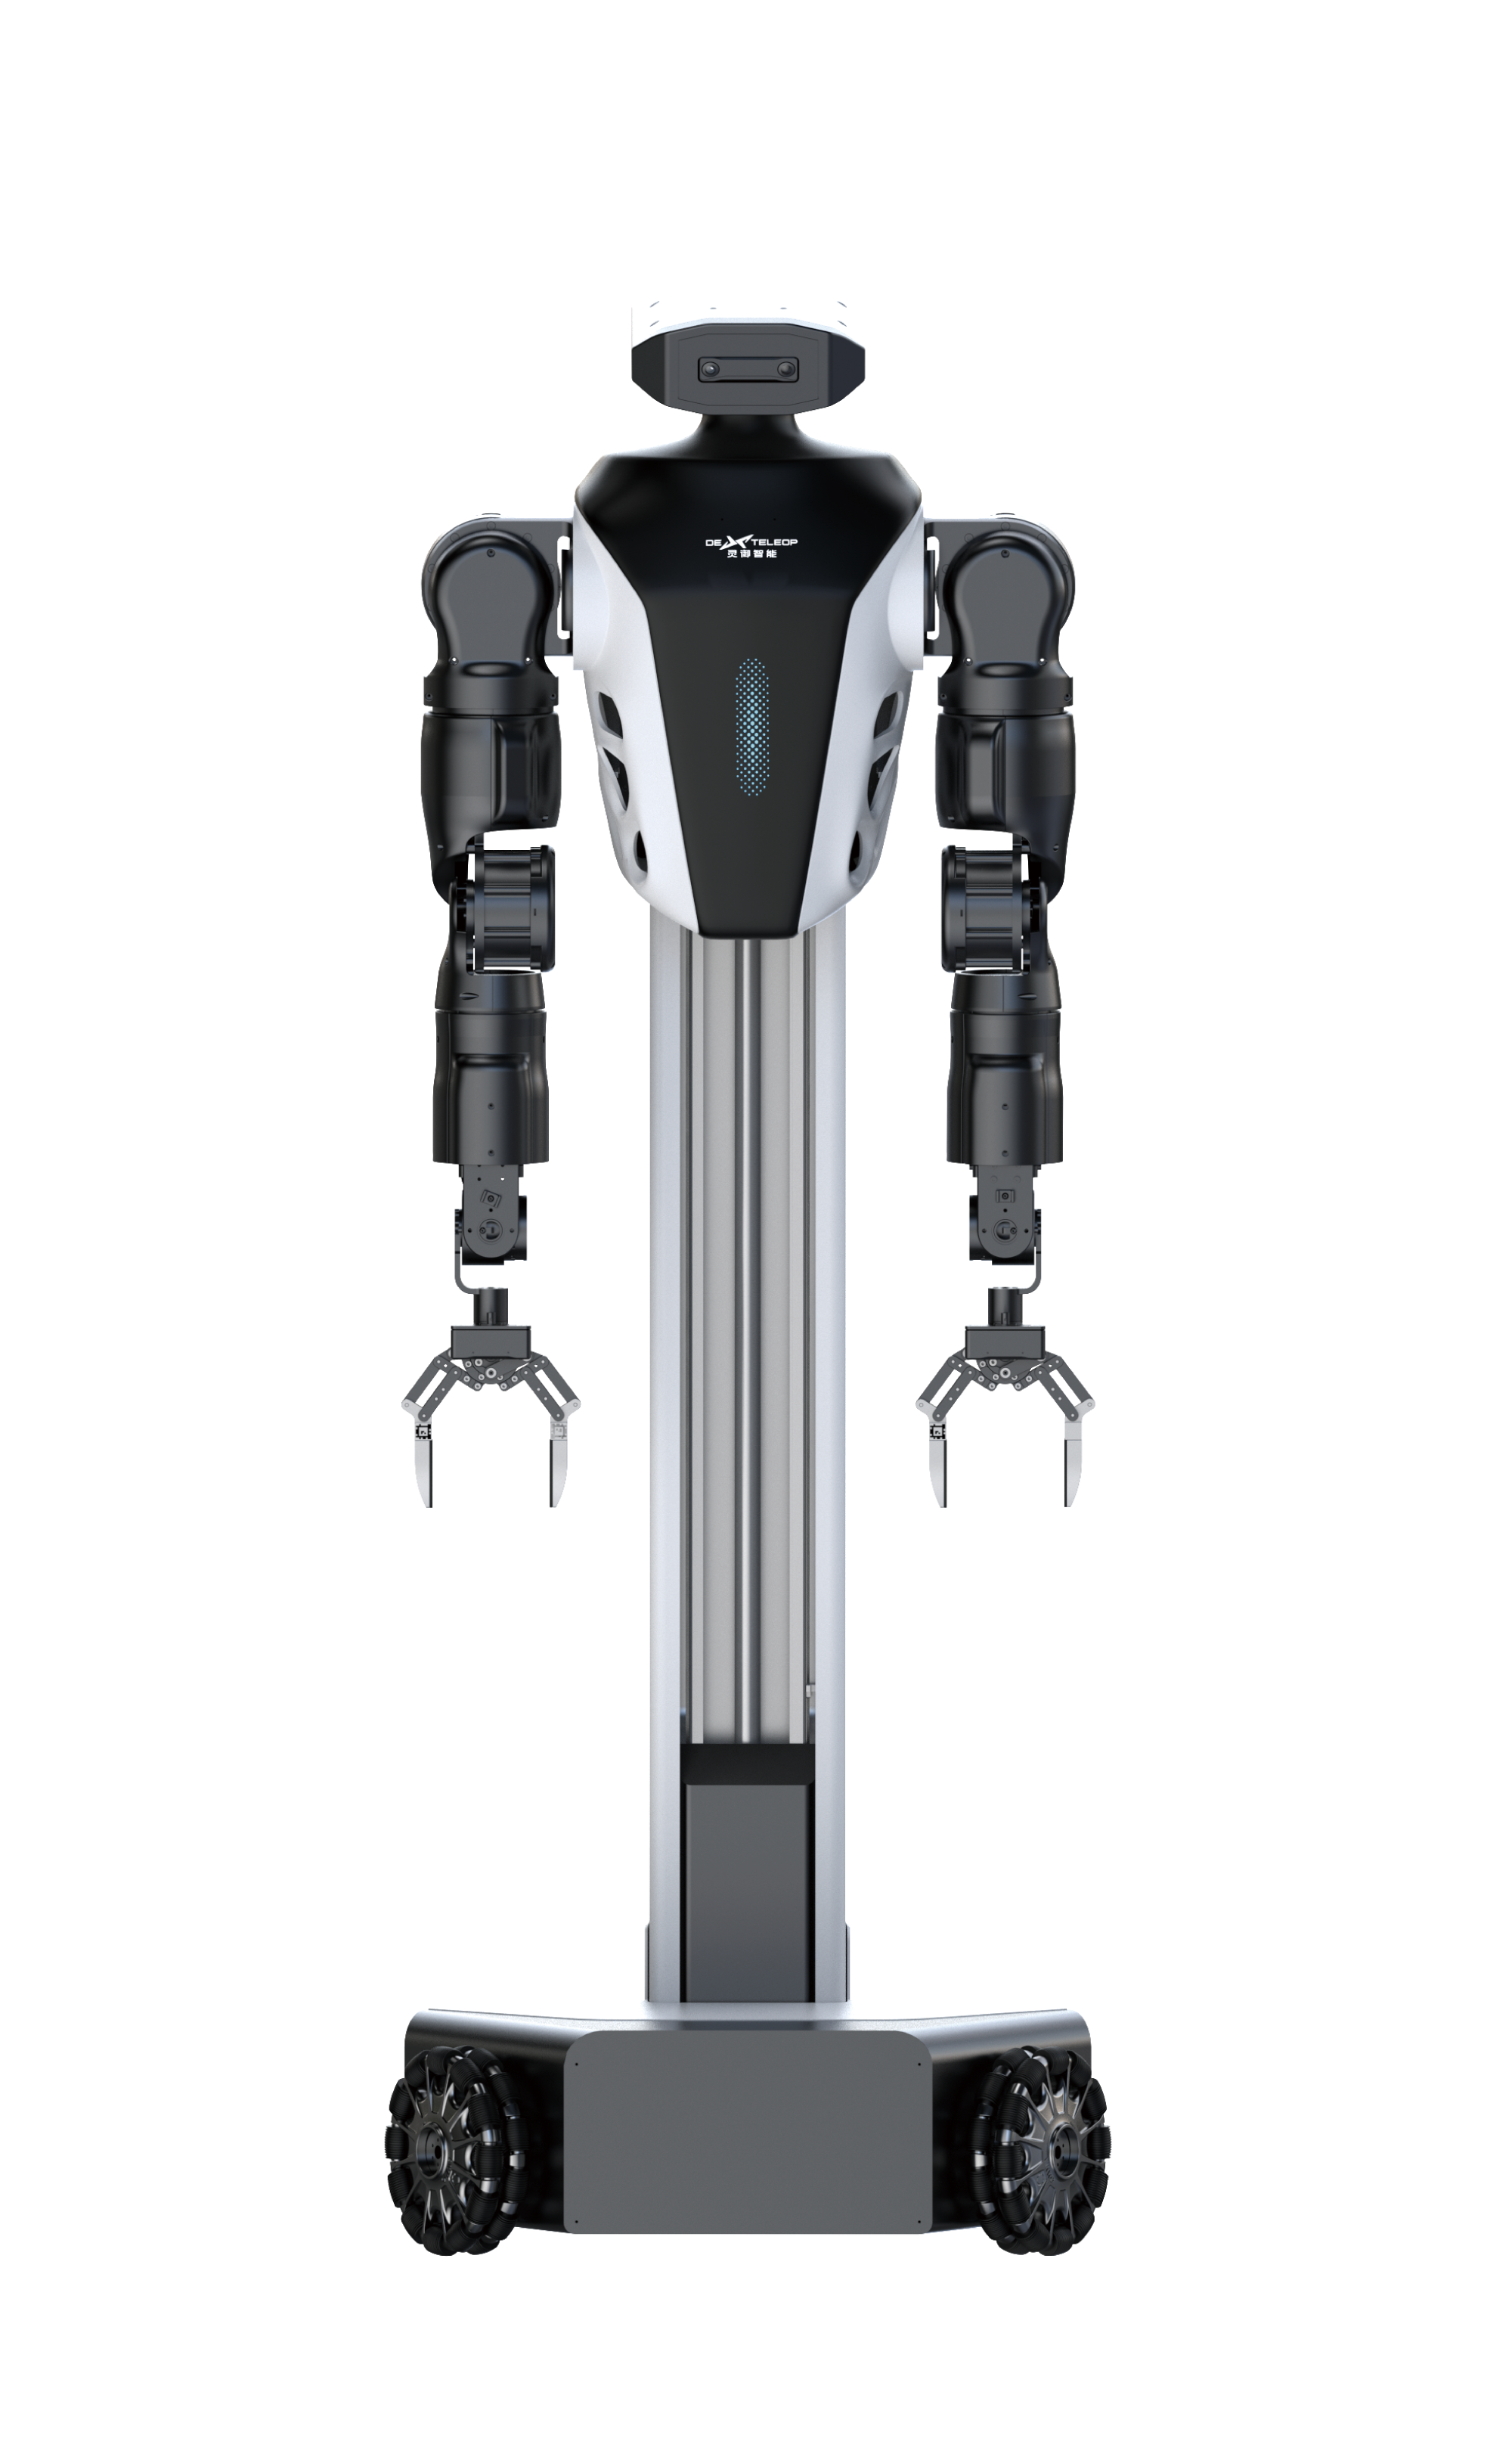
RECOMMENDED
TA2 Pro
全向移动 + 升降立柱
广域作业 / 复杂任务 / 随行抓取
即将推出
TA2.1 导航版
自主移动 / 自动充电 / 集群协作
自研核心平台
双目视觉平台
帧同步偏差 < 100 μs,图传延迟 < 90 ms
自研运控平台
运动学闭合求解率 100%,运控响应 < 30 ms
可升级计算平台
支持多级算力配置,可根据模型规模灵活选配
全向轮底盘
兼具敏捷的直线机动与灵活的原地回转能力,狭窄通道灵活移动,平移、转向解耦可控,为上半身的机构提供稳定高效的移动底座。
Technical Specifications
详细参数对比
支持
| 参数项 | Lite版 | 标准版 | 升级版 |
|---|---|---|---|
| 双臂自由度 | 7轴×2 | 7轴×2 | 7轴×2 |
| 末端负载 | 5kg | 5kg | 5kg |
| 全向底盘 | 不支持 | 支持 | 支持 |
| 升降机构 | 无 | 无 | 有 (700 - 1400 mm) |
| 双目视觉 | 支持 | 支持 | 支持 |
| 图传延迟 | < 90 ms | < 90 ms | < 90 ms |
| 运控响应 | < 30 ms | < 30 ms | < 30 ms |
| 续航时间 | - | - | > 2h |
| 二次开发 | 支持 | 支持 | 支持 |
真实作业环境
应用场景
01/04
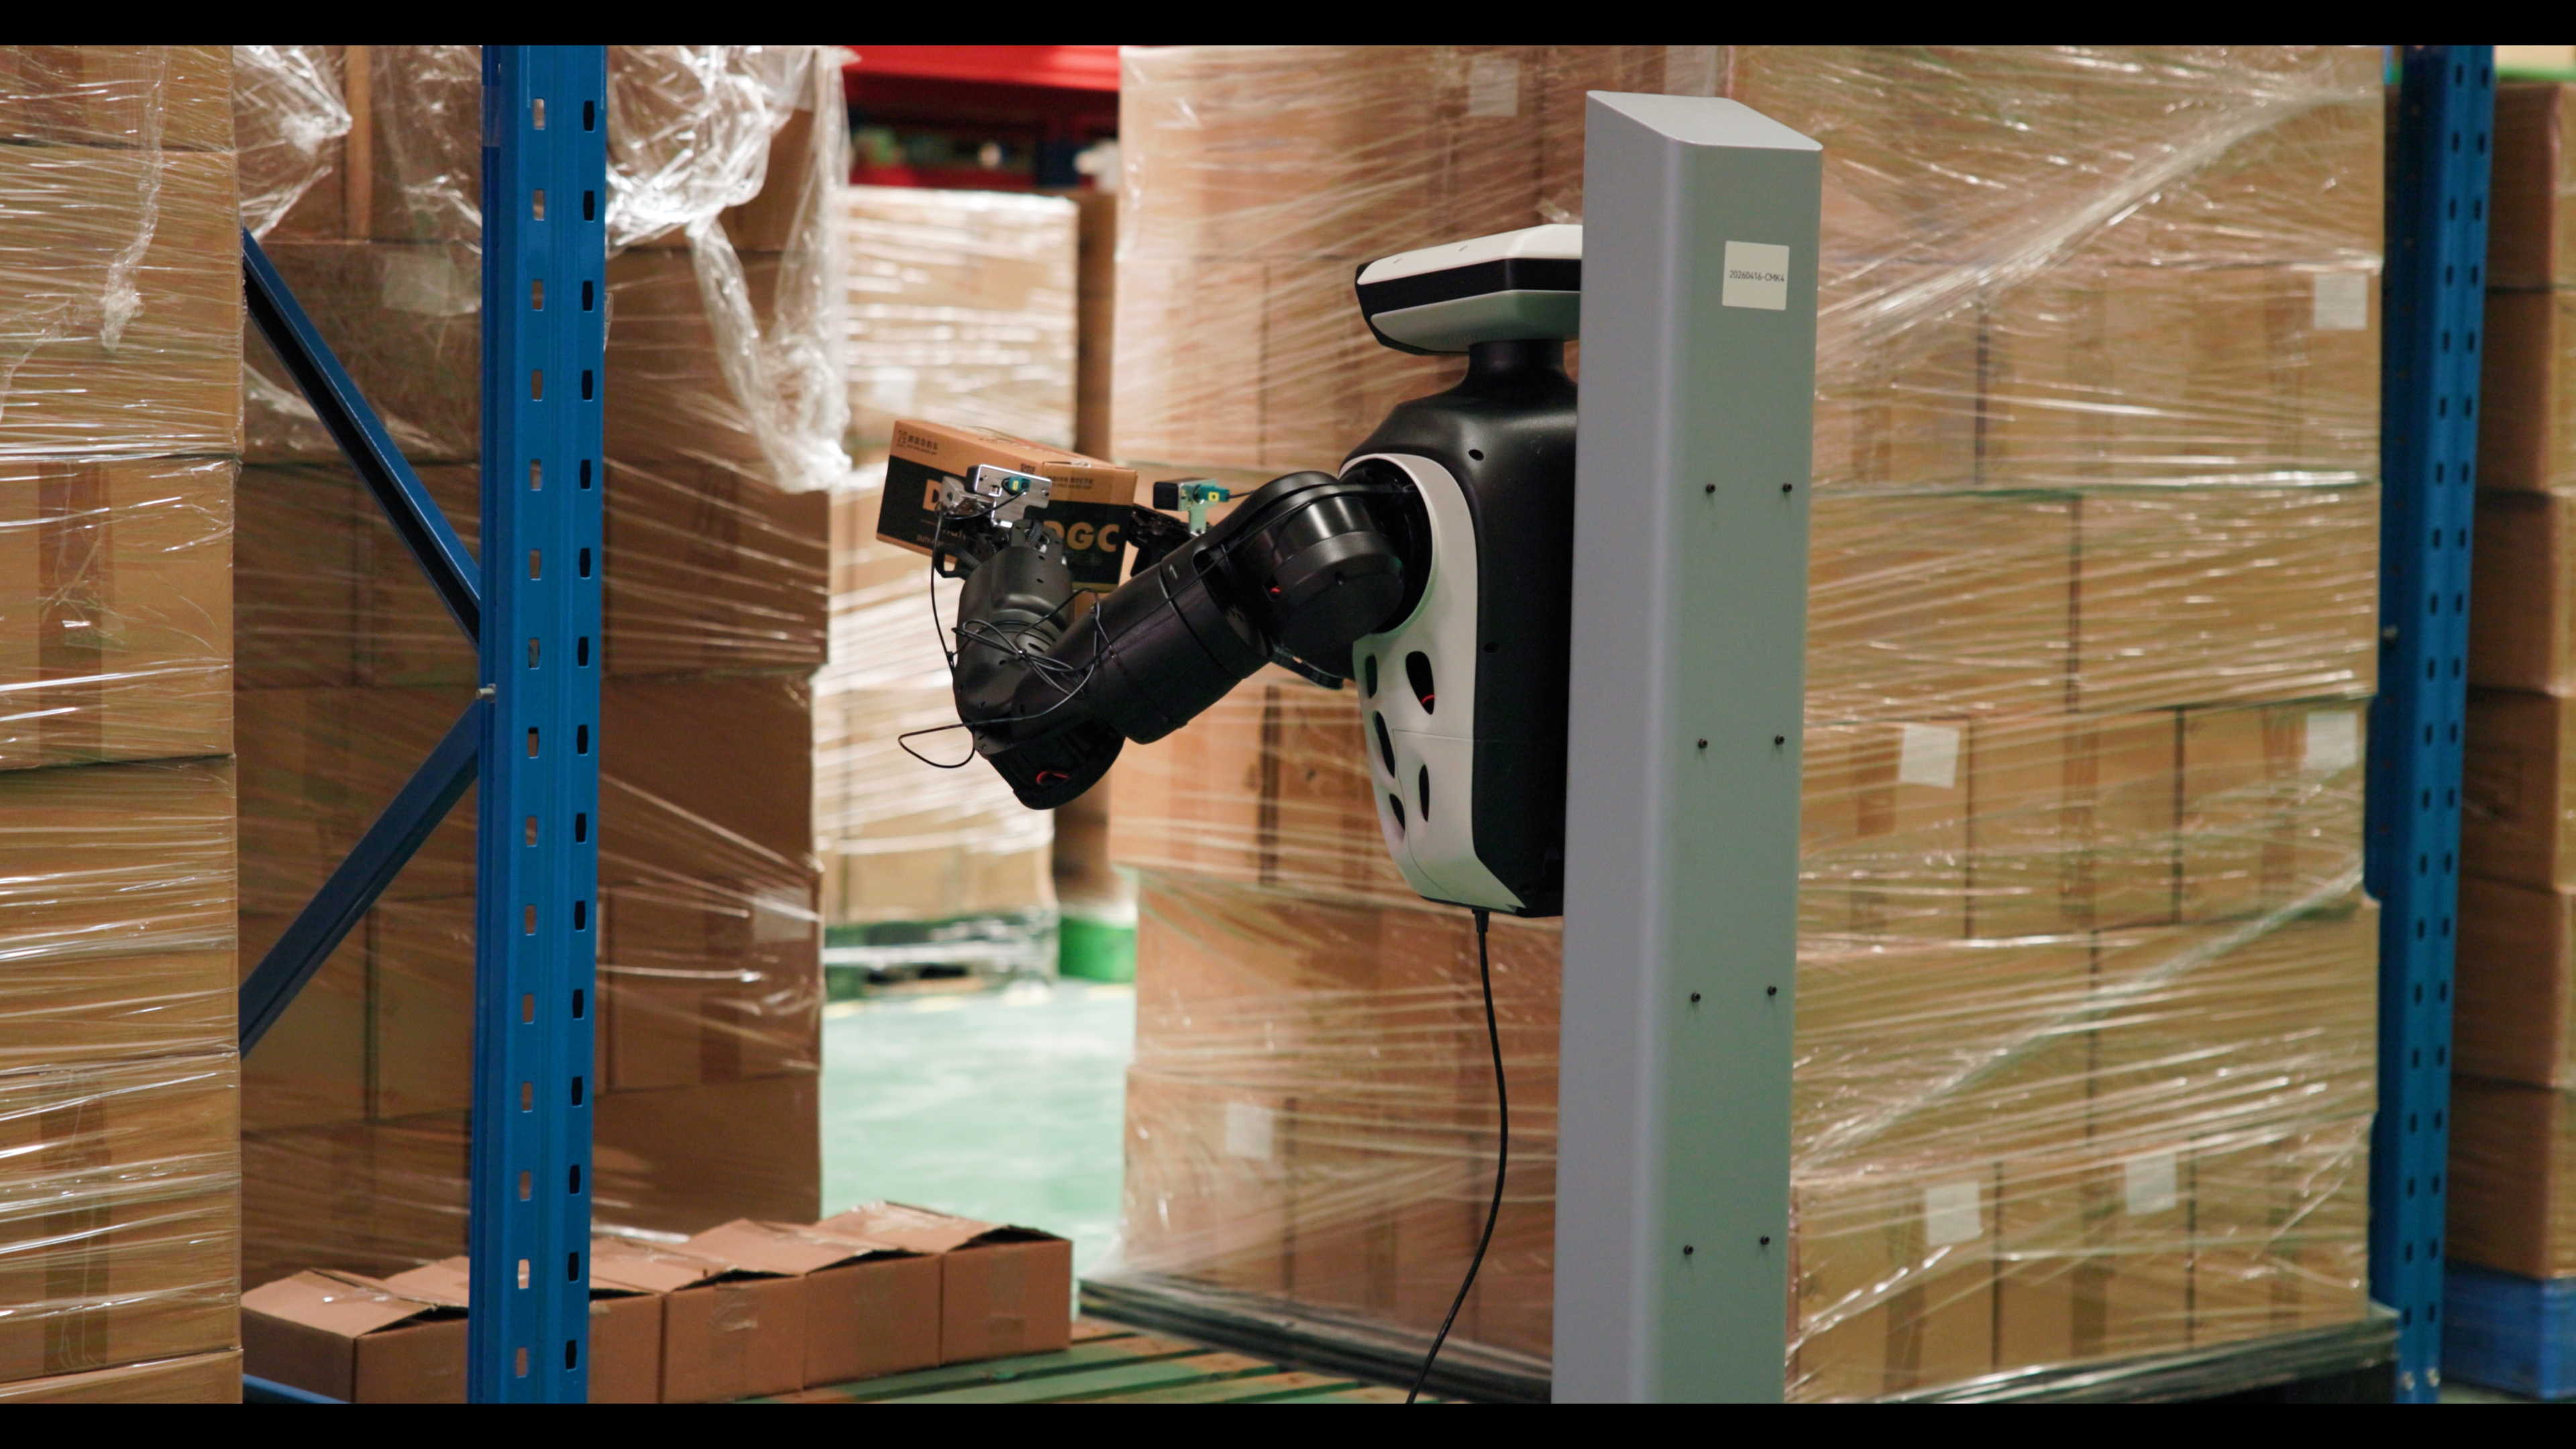
物流与工业
非标件分拣、异形包裹上下料、复杂环境搬运
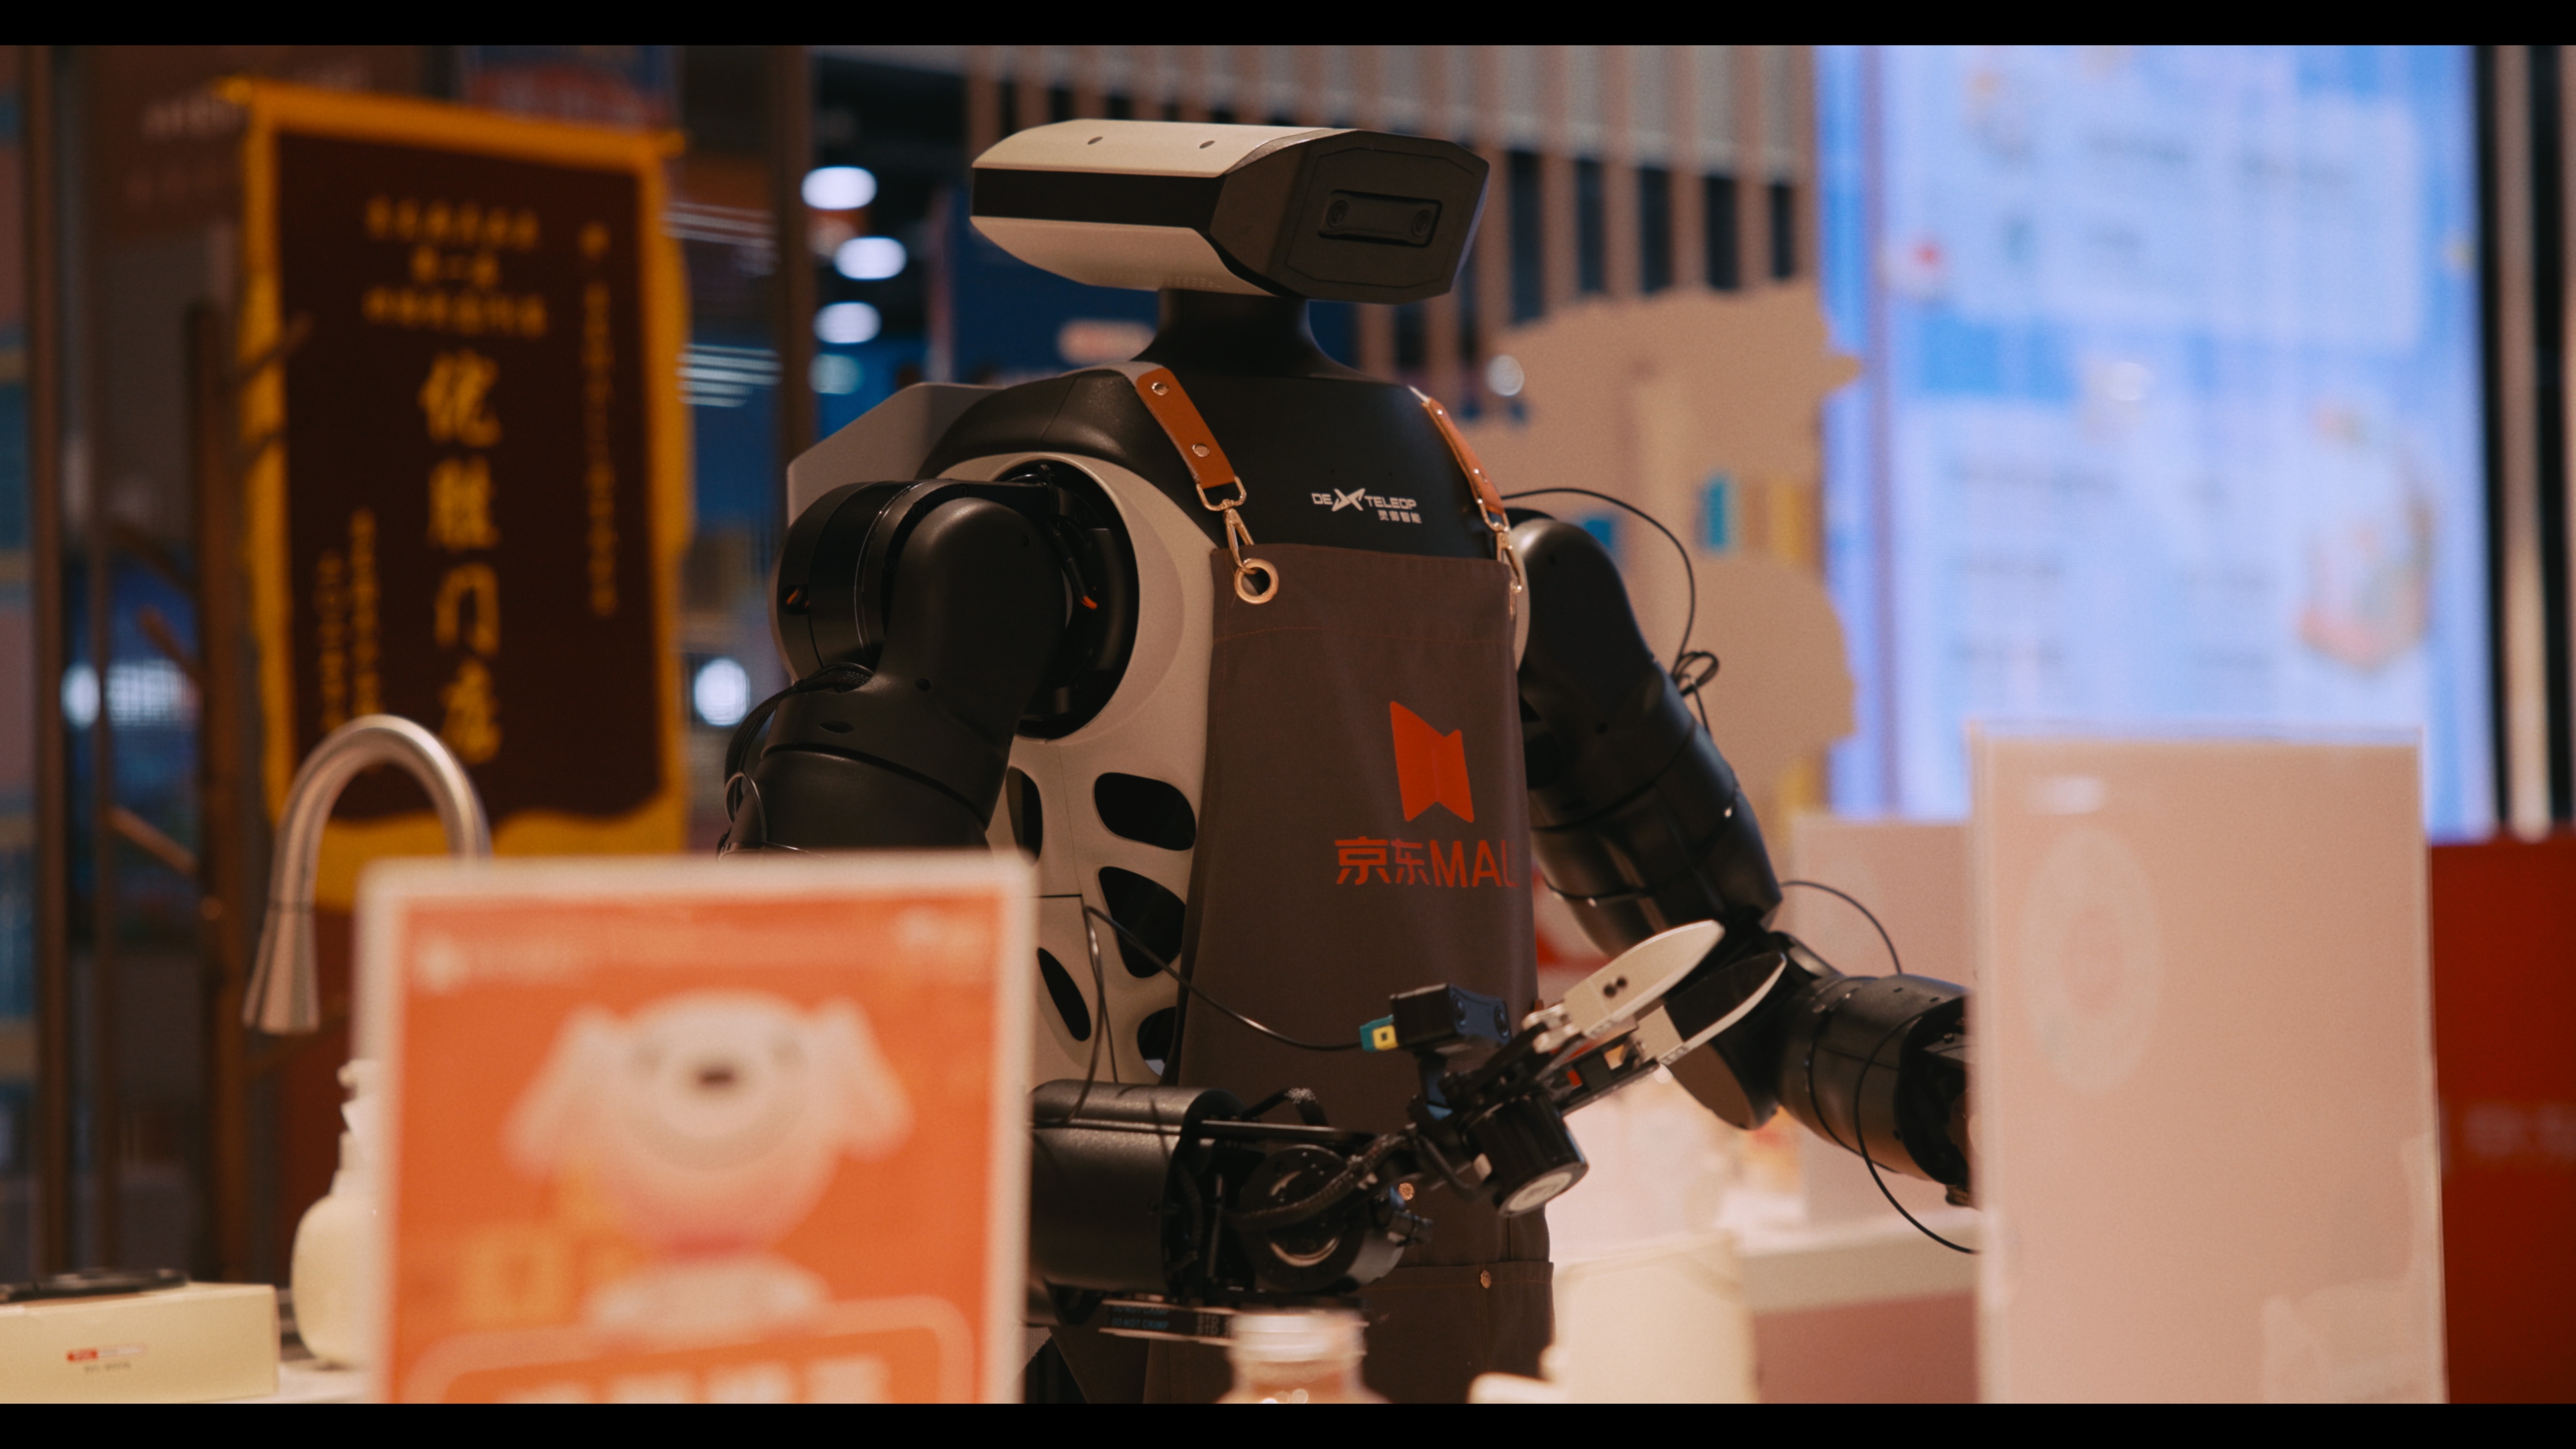
酒店与零售
房间整理、无人便利店理货、夜间服务支持
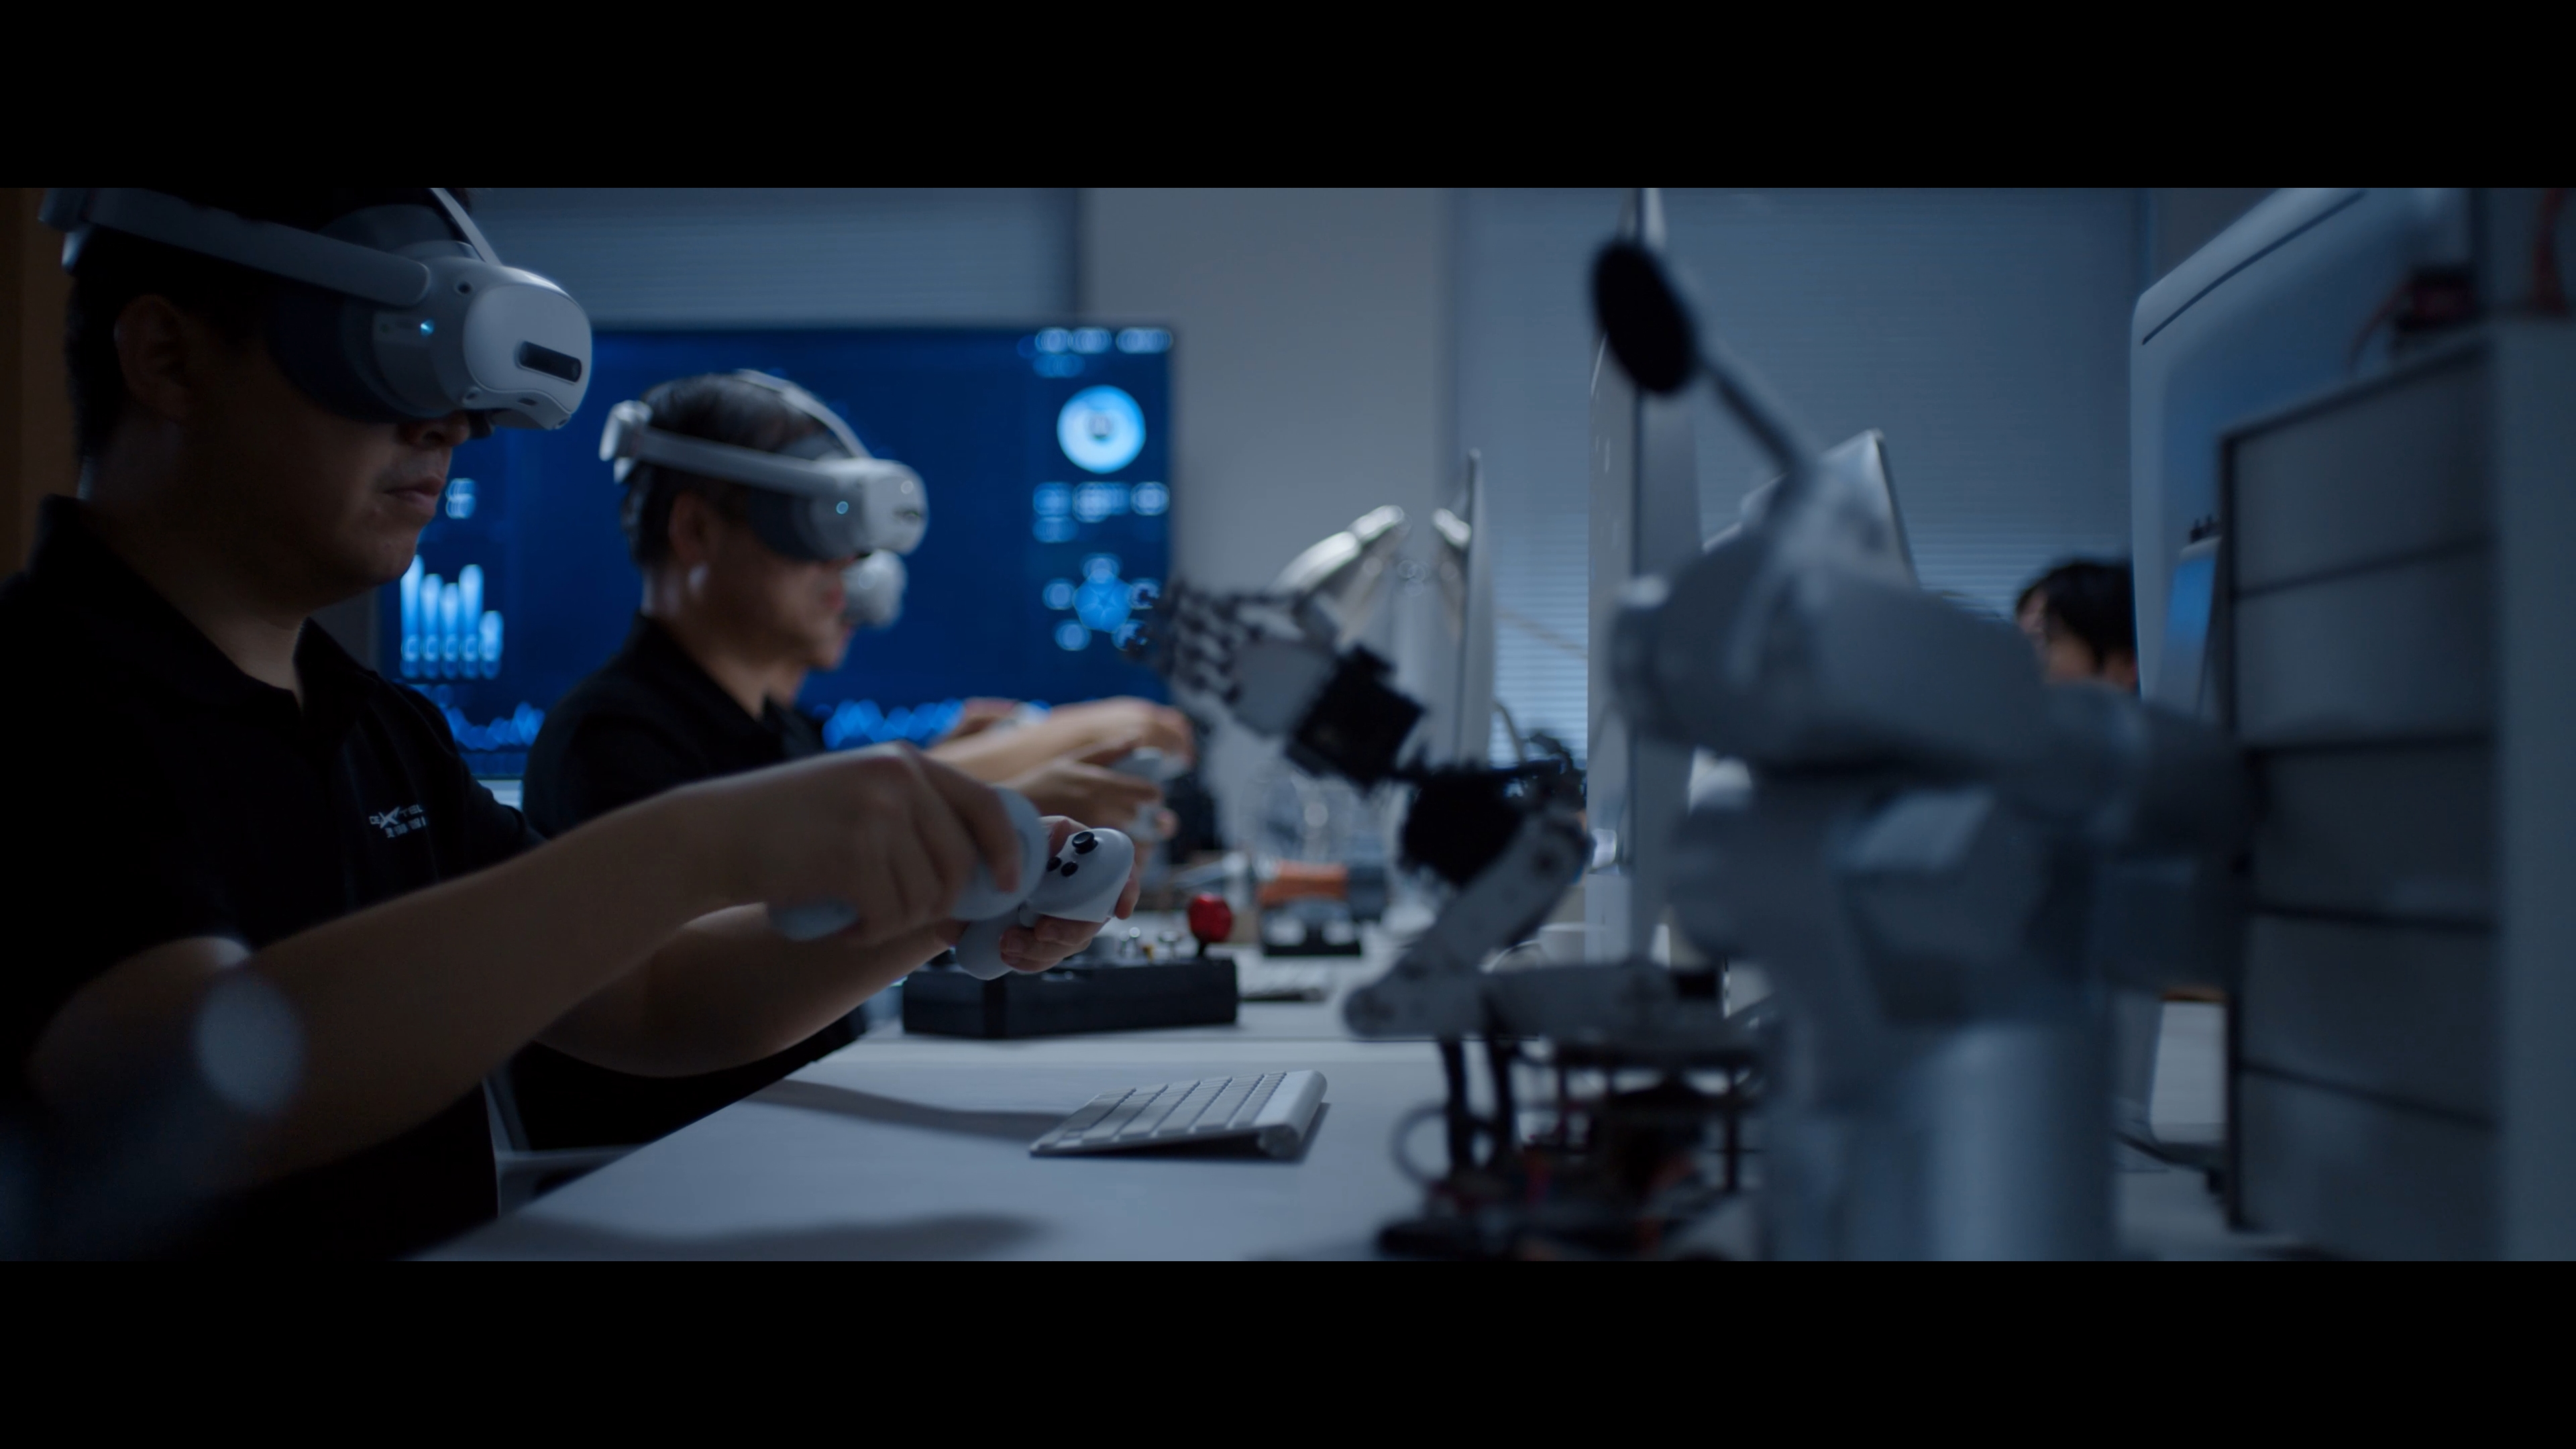
科研与数据采集
高通量实验操作、环境数据采集、样本处理
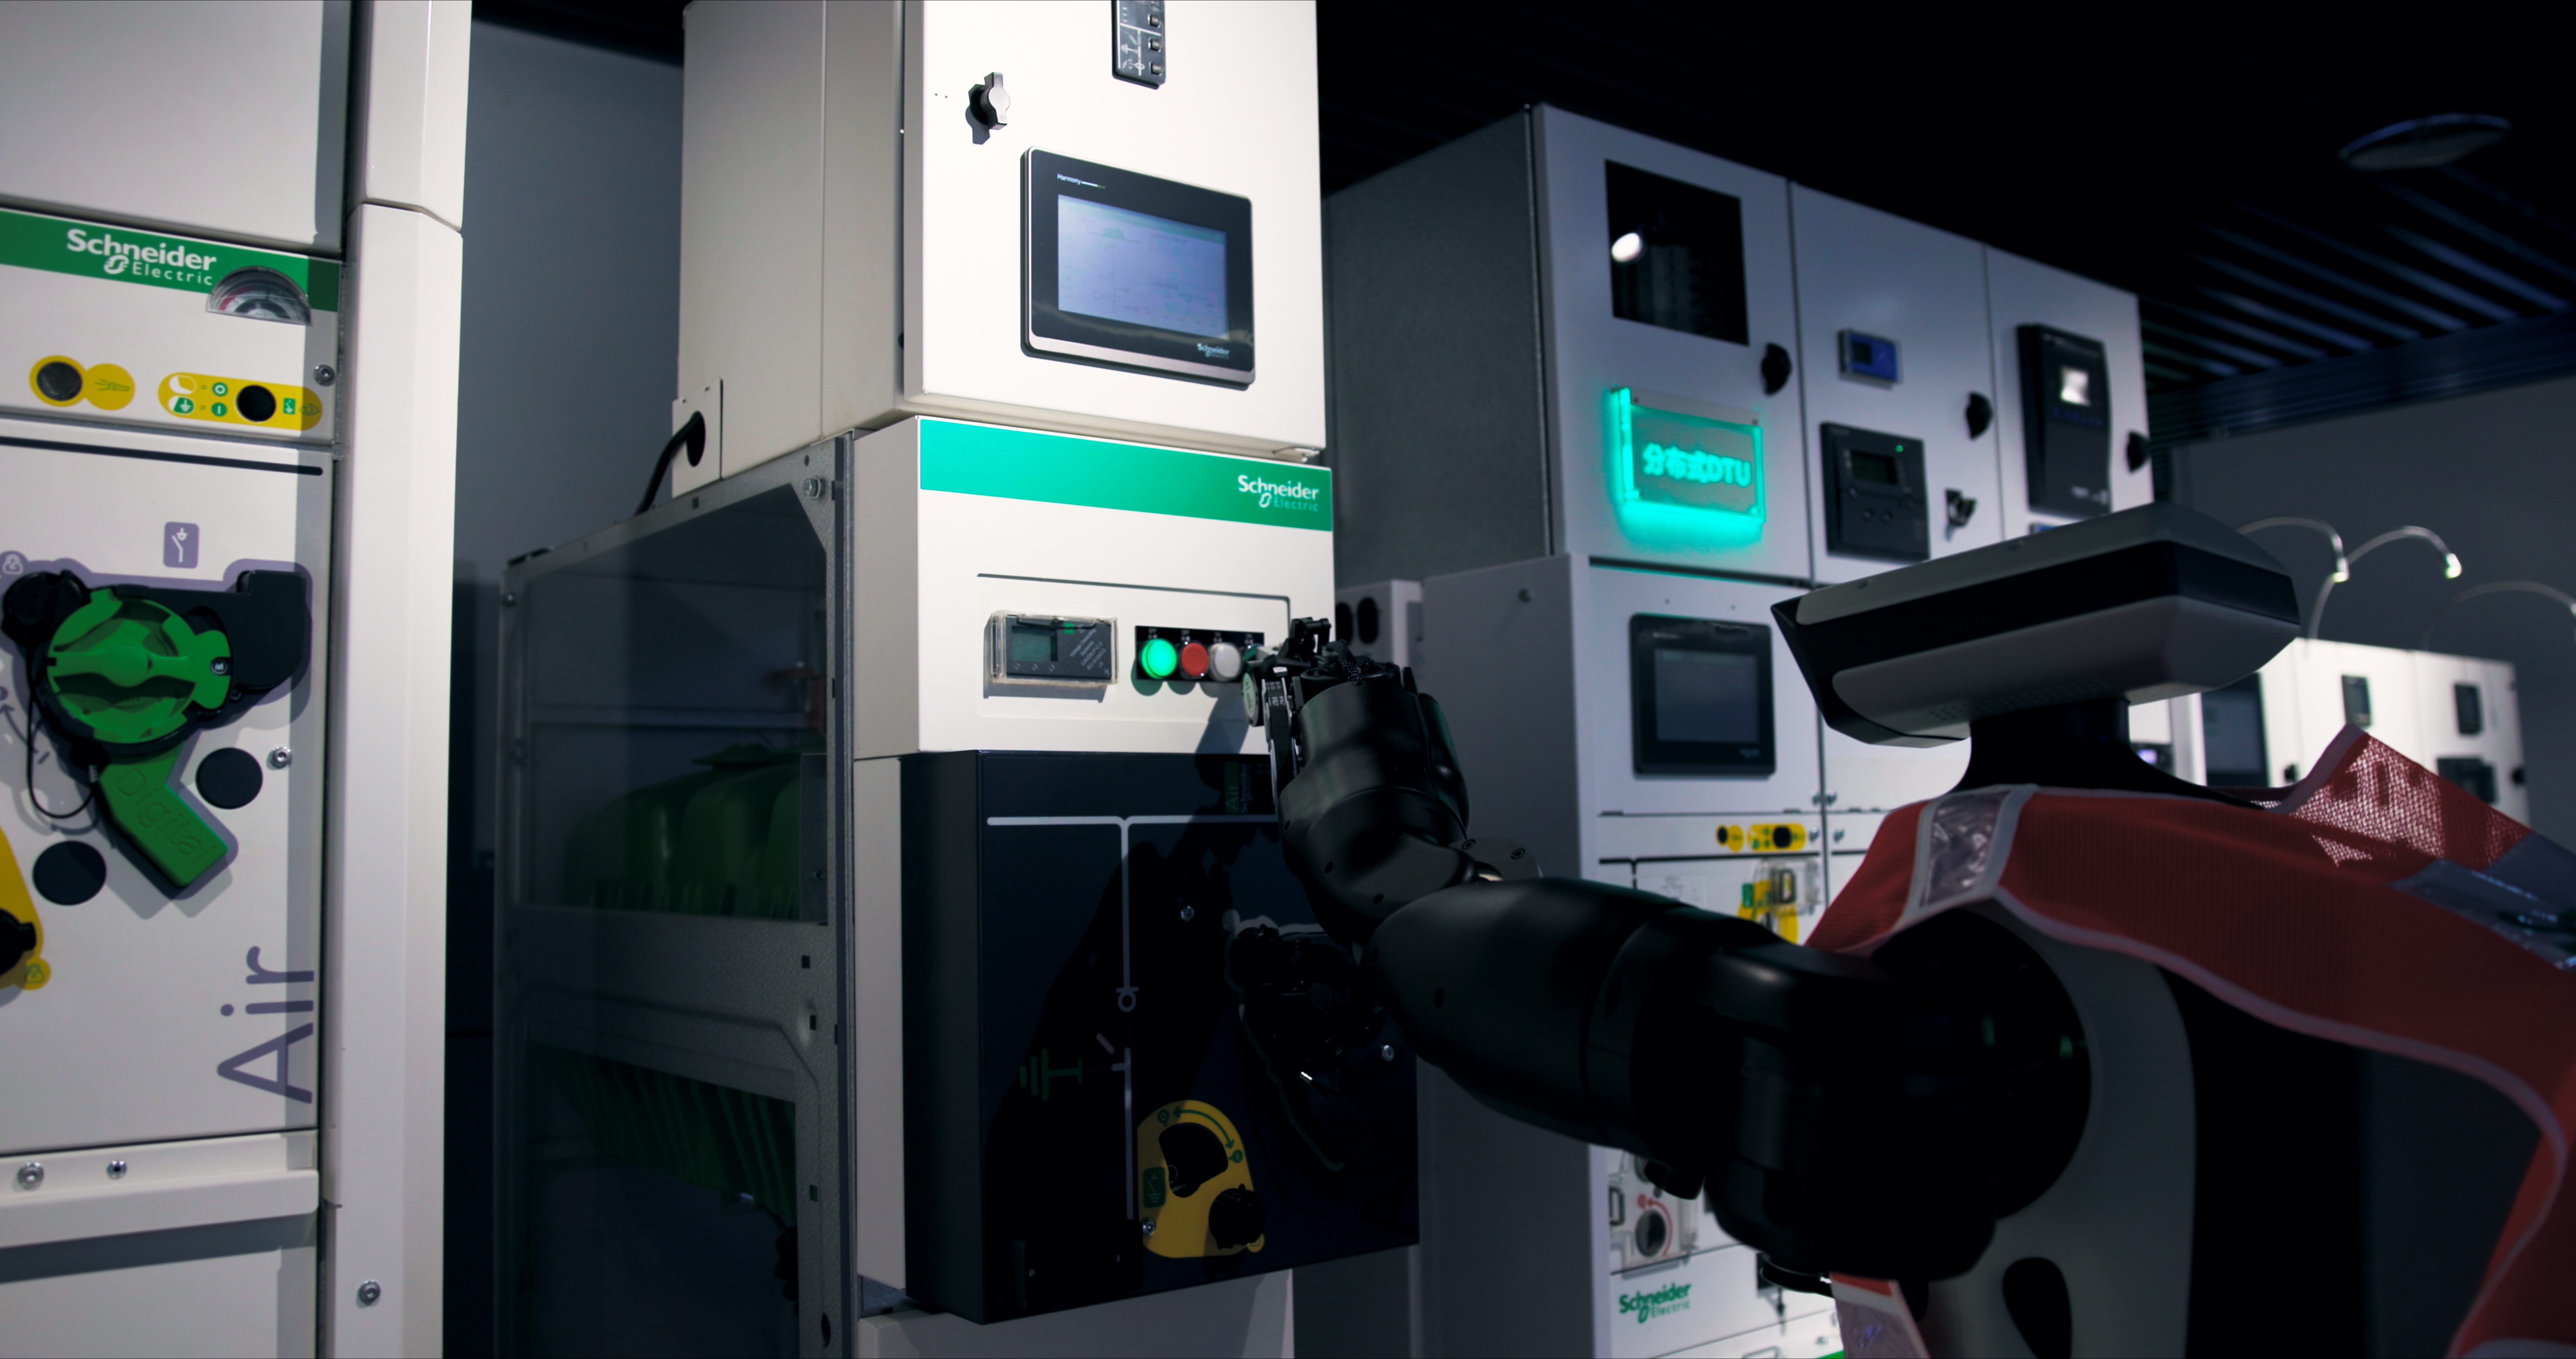
特种与高风险场景
核电巡检、化工厂作业及其他经现场评估的特殊环境
部署与升级
快速部署
结合应用需求与现场条件,提供针对性的实施支持
操作培训
围绕操控流程、任务执行与日常使用,帮助团队快速完成导入
运维支持
提供平台化管理与远程支持,提升运行效率和问题响应速度
定制扩展
面向不同行业和任务需求,支持功能扩展与场景适配
CONTACT
联系我们
产品咨询、数据服务、生态合作与媒体采访都可以从这里开始。填写表单说明需求。
表单信息仅用于本次业务联系,不作他用。