DexUMI 采集设备
基于视觉—惯性融合 UMI 架构的无本体数据采集设备,单只设备重量 300 g+,
支持现场数据采集与训练准备。
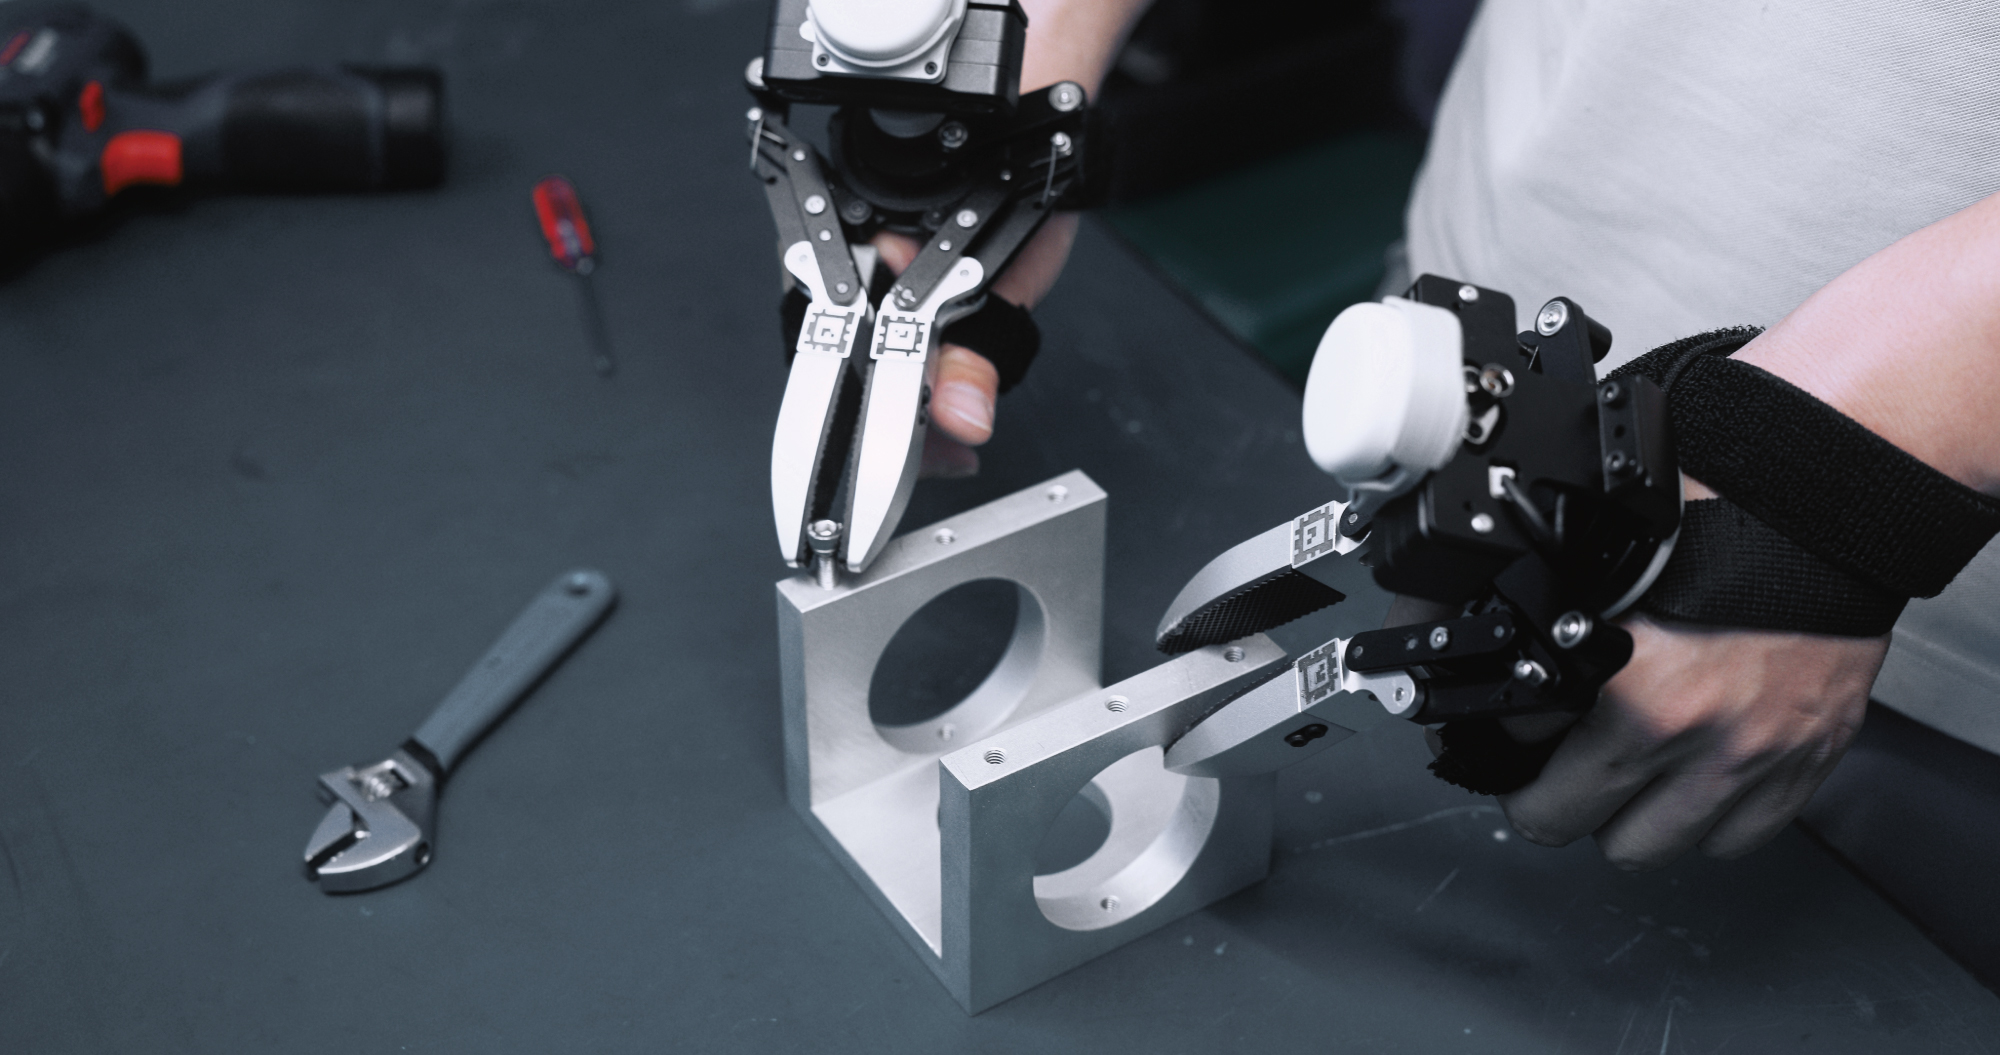
DexUMI 是灵御 TA 机器人生态中的无本体数据采集设备。DexUMI 面向 TA 机器人设计,采集数据可用于 TA 模型训练,并支持迁移至真机验证,降低从数据采集到真机部署的转换成本。设备支持左右手独立追踪,实时记录姿态变化与操作轨迹;单只设备重量 300 g+,支持将算力后置至背包或外部计算单元,适用于便携式数据采集与训练准备。
核心优势
TA 同构
面向 TA 机器人设计,采集数据可用于模型训练与真机验证。
轻量化设计
单只设备重量 300 g+,支持最大 1 kg 受力,适用于便携式数据采集。
高精度追踪
支持左右手独立追踪,实时记录姿态变化与操作轨迹。
多模态感知
支持 RGB 视频、深度、IMU 与音频数据采集,并进行硬件级时间戳对齐。
快速部署
无需建图,支持多类场景下的数据采集与训练准备。
技术参数
VR 头显
头部双目分辨率1920(H)× 1920(V)× 2(View)
帧率45 FPS
视场角HFOV 120° / VFOV 120°
延迟Glass-to-Glass < 80 ms
重量680 g(含头部双目)
UMI 夹爪
腕部双目分辨率1280(H)× 800(V)× 2(View)
帧率45 FPS
视场角HFOV 120° / VFOV 76°
夹爪类型双指
最大开口宽度100 mm
最大夹取重量1 kg
尺寸166 × 154 × 131.5 mm
重量300 g+(单只)
计算单元
CPU6 × ARM Cortex-A78AE
BPU1 × BPU Nash,80 TOPS
MCU4 × ARM Cortex-R52
存储64 GB eMMC + 1 TB SSD
内存12 GB LPDDR5
LAN千兆以太网口 × 2
操作系统Ubuntu
重量540 g
应用场景
人机对齐与模仿学习
构建机器人训练示范数据集。
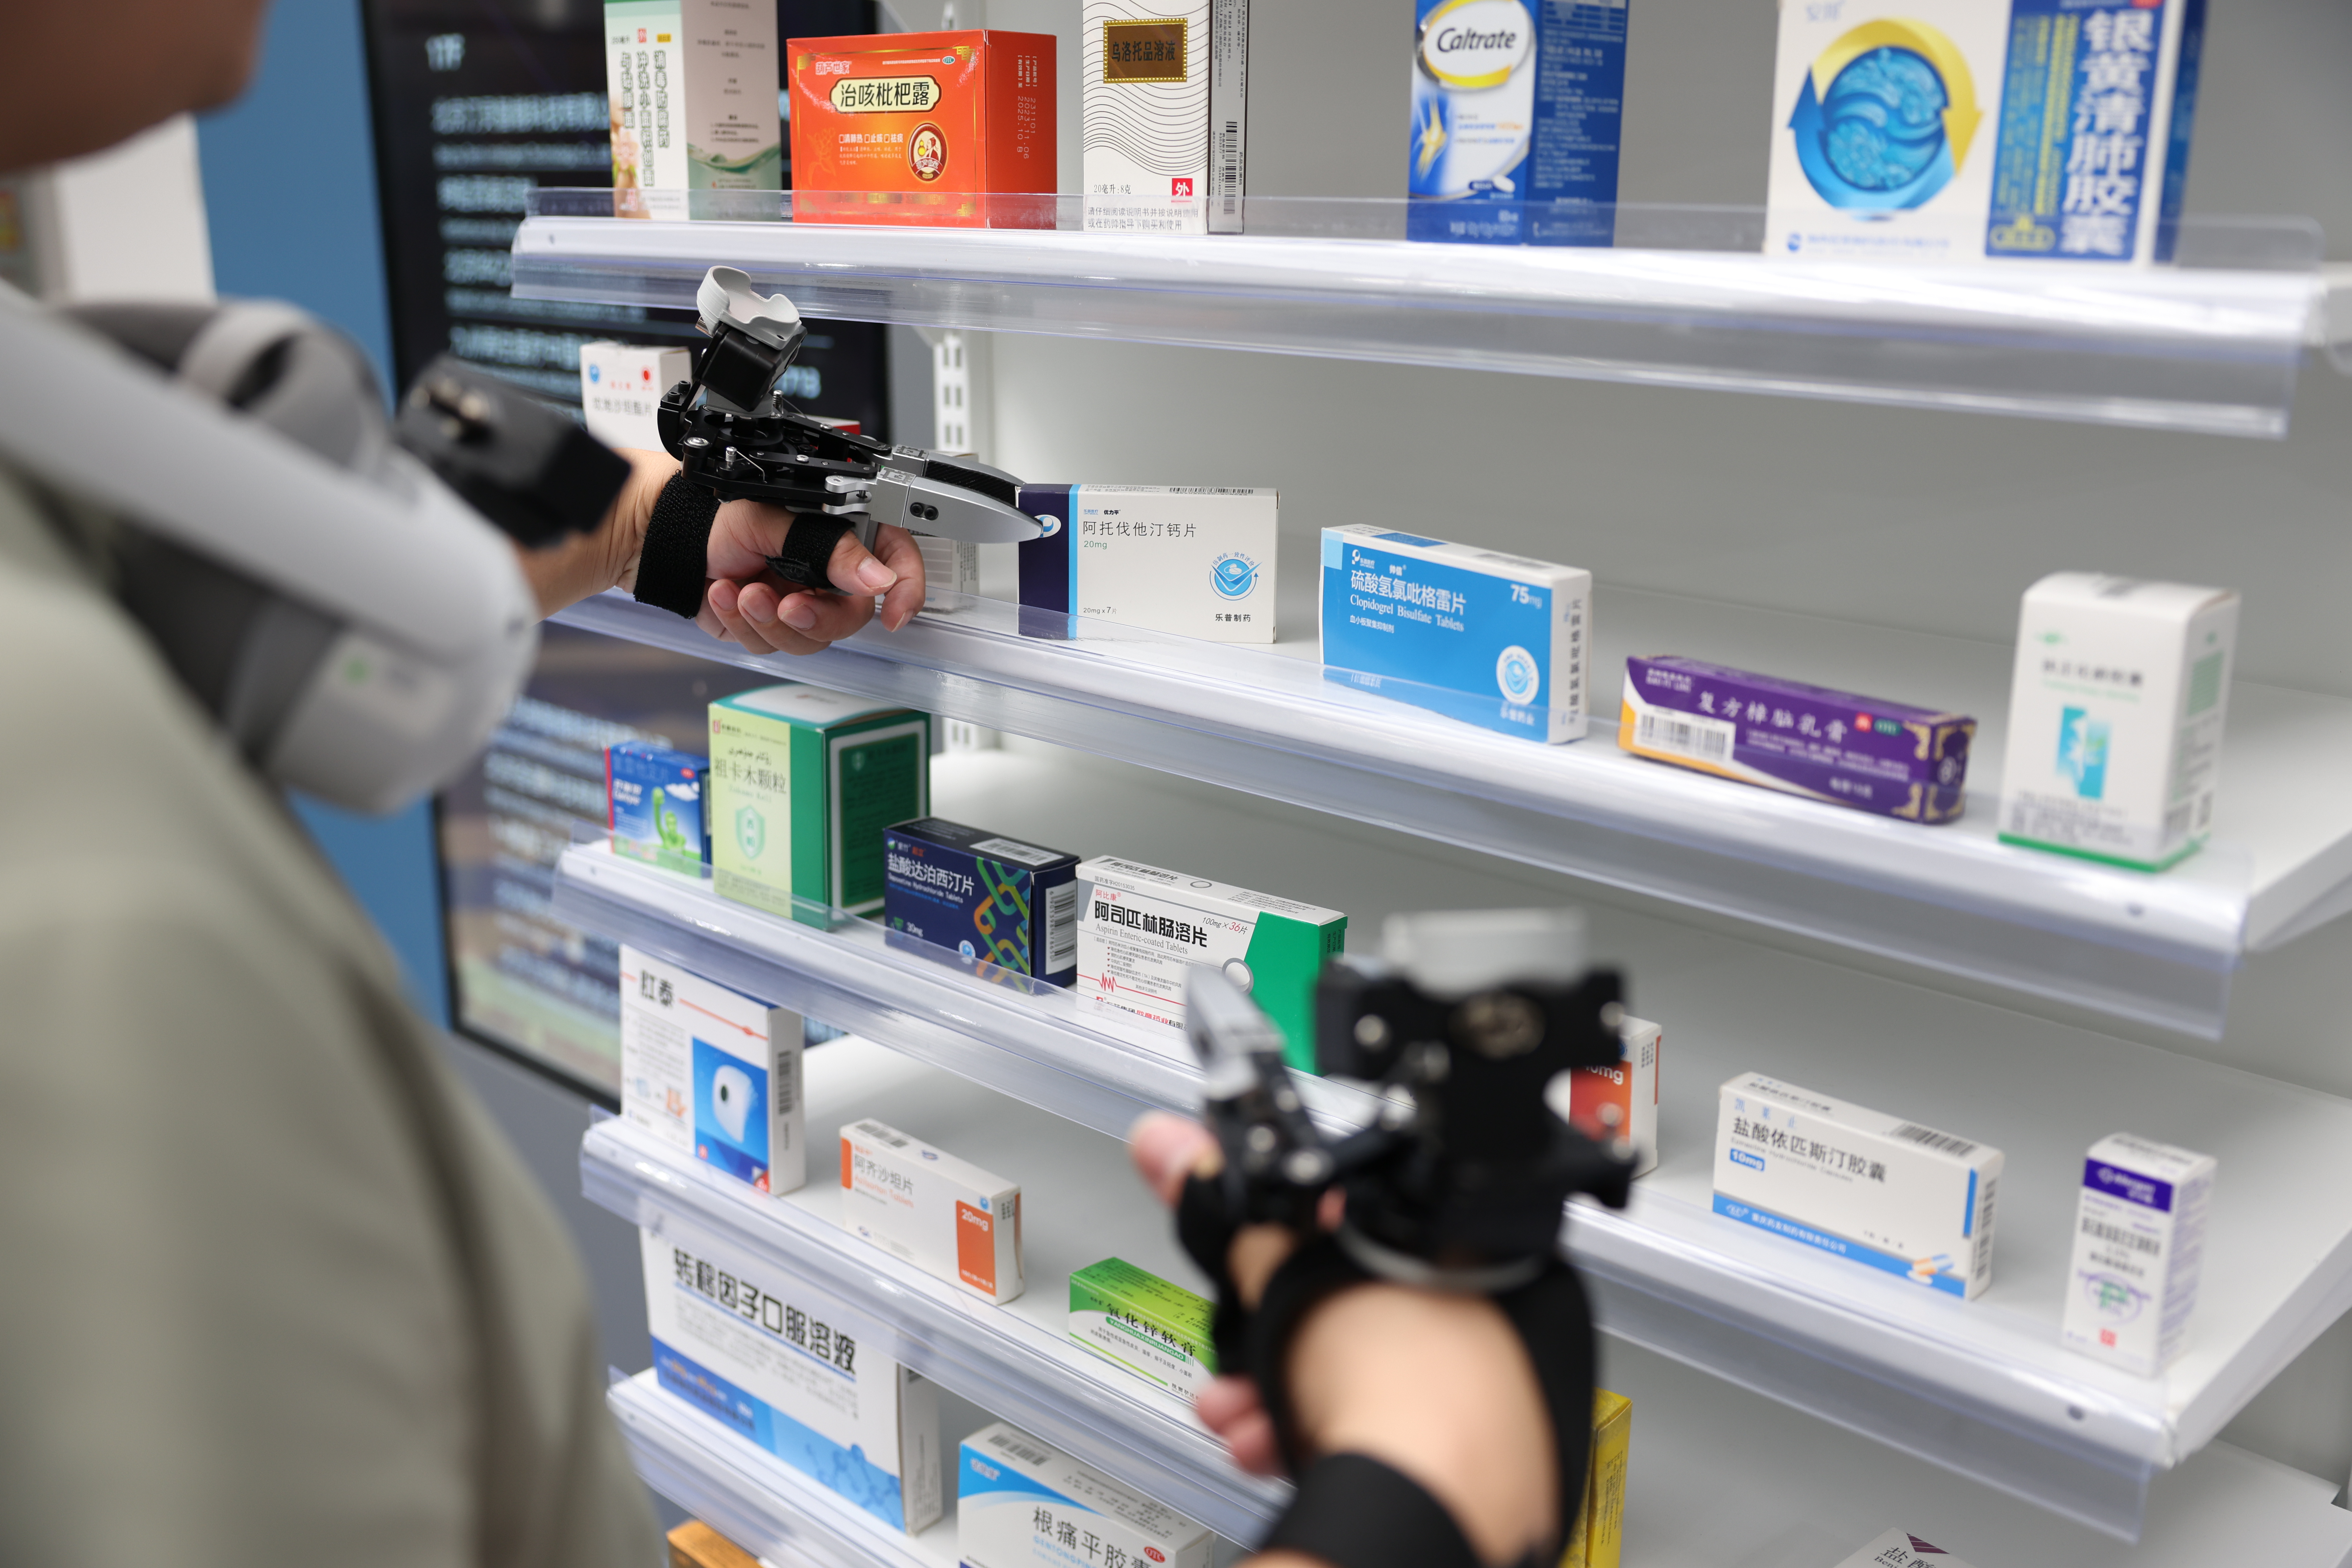
精细操作学习
支持抓取、装配和工具使用等任务。
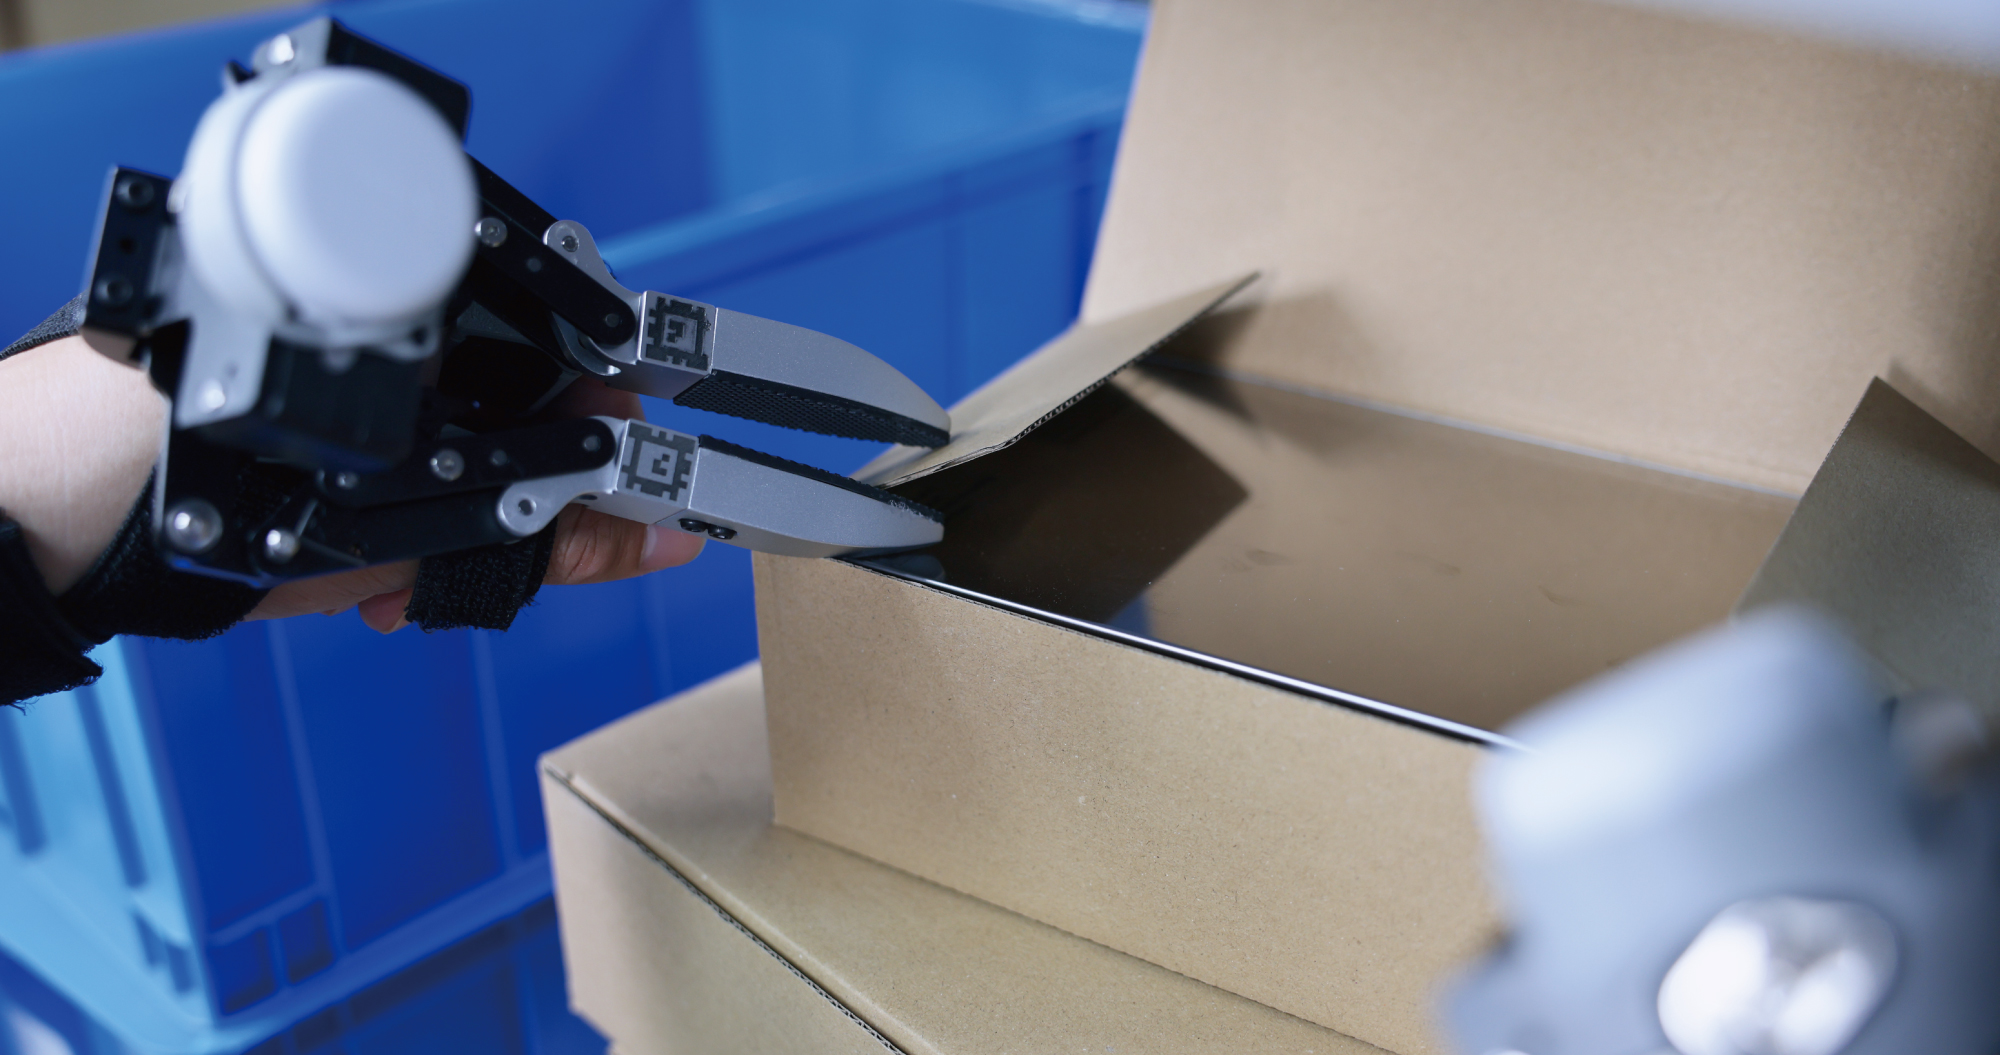
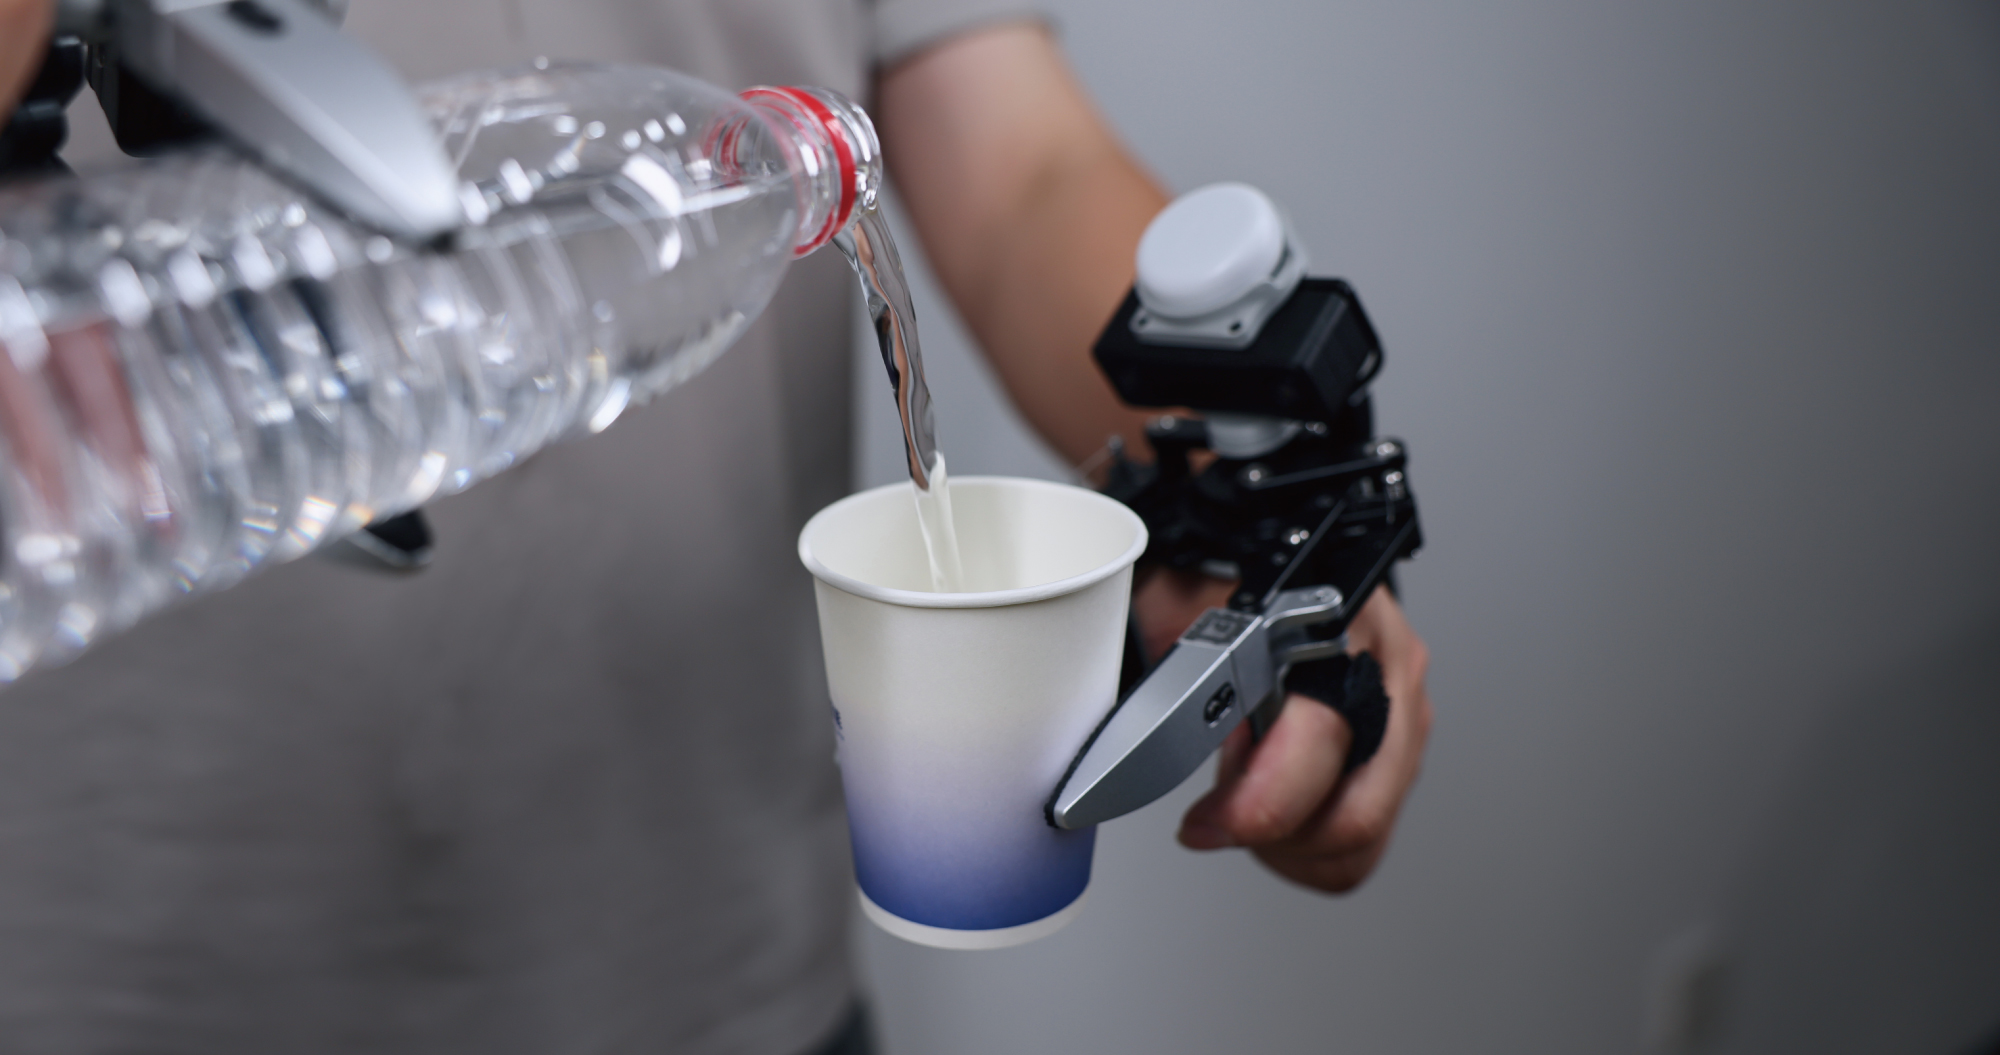
长序列任务建模
支持倒水、整理和打包等连续任务。
CONTACT
联系我们
产品咨询、数据服务、生态合作与媒体采访都可以从这里开始。填写表单说明需求。
表单信息仅用于本次业务联系,不作他用。